
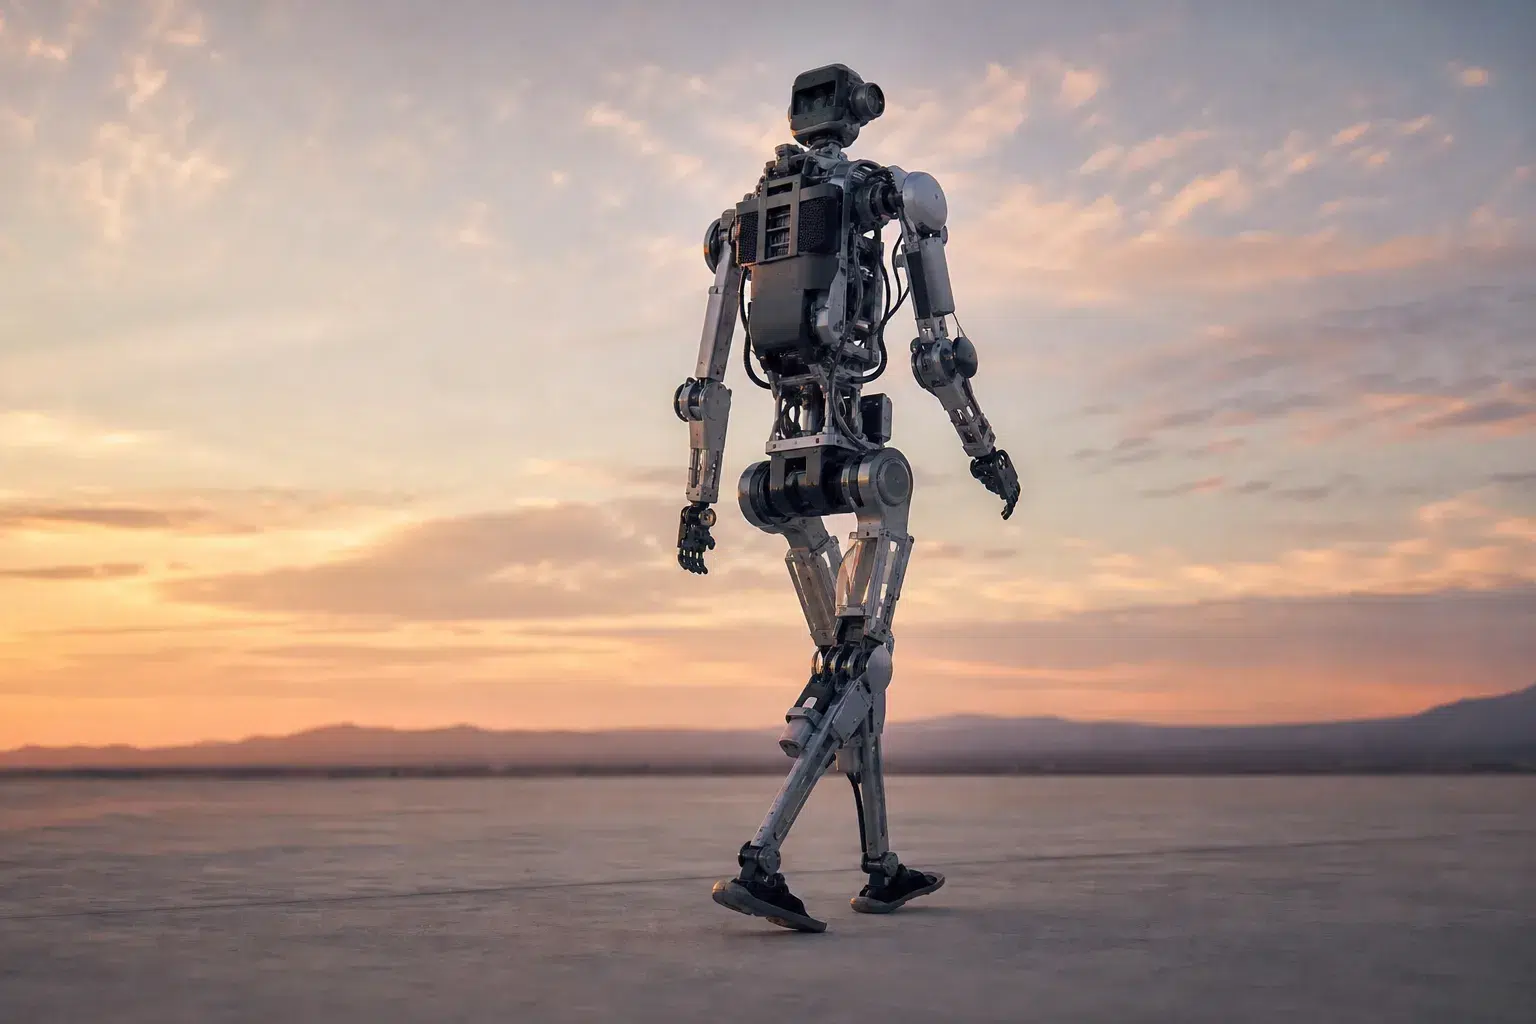
Pourquoi les progrès de l’intelligence artificielle se traduisent-ils difficilement dans les robots humanoïdes ? Le 31 octobre 2026, le professeur Meng Qinghu a identifié deux obstacles et proposé de privilégier des modèles spécialisés dans des tâches précises.
Lors du Forum sur l’innovation dans l’écosystème industriel de l’intelligence incarnée de la Grande Baie Guangdong-Hong Kong-Macao, organisé dans le cadre du Forum scientifique de la Grande Baie 2026, Meng Qinghu, professeur à la Southern University of Science and Technology et directeur du département d’électronique, a présenté son analyse des difficultés rencontrées pour associer intelligence artificielle et robotique humanoïde. Pour ce chercheur, le problème tient notamment à la nature des données utilisées pour entraîner les modèles et à leur capacité à représenter le monde physique.
Deux inadéquations entre les modèles d’IA et les capacités nécessaires aux robots
Le premier obstacle identifié par Meng Qinghu concerne les données d’apprentissage des grands modèles de langage. Ces systèmes sont principalement entraînés à partir d’informations textuelles numérisées. Selon le chercheur, cet apprentissage produit une intelligence centrée sur le texte, qui ne correspond pas directement aux besoins des robots évoluant dans un environnement physique.
La seconde difficulté concerne la représentation du monde en trois dimensions. Meng Qinghu estime que l’intelligence artificielle ne dispose pas d’une capacité de pensée par images tridimensionnelles comparable à celle de l’être humain.
Dans son analyse, ces deux inadéquations expliquent une partie des difficultés rencontrées lorsqu’il s’agit de transférer les capacités des modèles d’IA vers des robots humanoïdes.
Des modèles spécialisés plutôt qu’une intelligence artificielle universelle
Pour surmonter ces obstacles, Meng Qinghu recommande de concentrer l’entraînement de l’intelligence artificielle sur des scénarios d’application verticaux, c’est-à-dire des tâches précises dans des domaines particuliers.
Cette approche s’oppose à la recherche de modèles toujours plus vastes et universels. Selon le professeur, tenter de reproduire l’ensemble des capacités intellectuelles humaines à partir d’un grand modèle de langage revient à vouloir faire correspondre des espaces d’intelligence de dimensions différentes.
Il préconise donc de développer une intelligence adaptée à chaque application, capable de traiter une partie limitée des problèmes rencontrés plutôt que de chercher à reproduire toutes les facultés humaines dans un système unique.
Le robot d’endoscopie par capsule comme exemple d’IA spécialisée
Pour illustrer cette stratégie, Meng Qinghu a évoqué le robot d’endoscopie par capsule, un dispositif médical destiné à examiner le tube digestif après ingestion.
Dans l’exemple présenté par le chercheur, ce robot ne possède pas de capacités générales comme la lecture de textes ou la reconnaissance faciale. Il utilise une intelligence spécialisée pour repérer des zones anormales dans le système digestif.
Meng Qinghu souligne ainsi qu’un modèle de petite taille peut accomplir une tâche complexe lorsqu’il est entraîné pour une application bien définie. Il défend l’utilisation de cette même logique de spécialisation pour développer des capacités d’intelligence artificielle adaptées aux besoins concrets de la robotique.