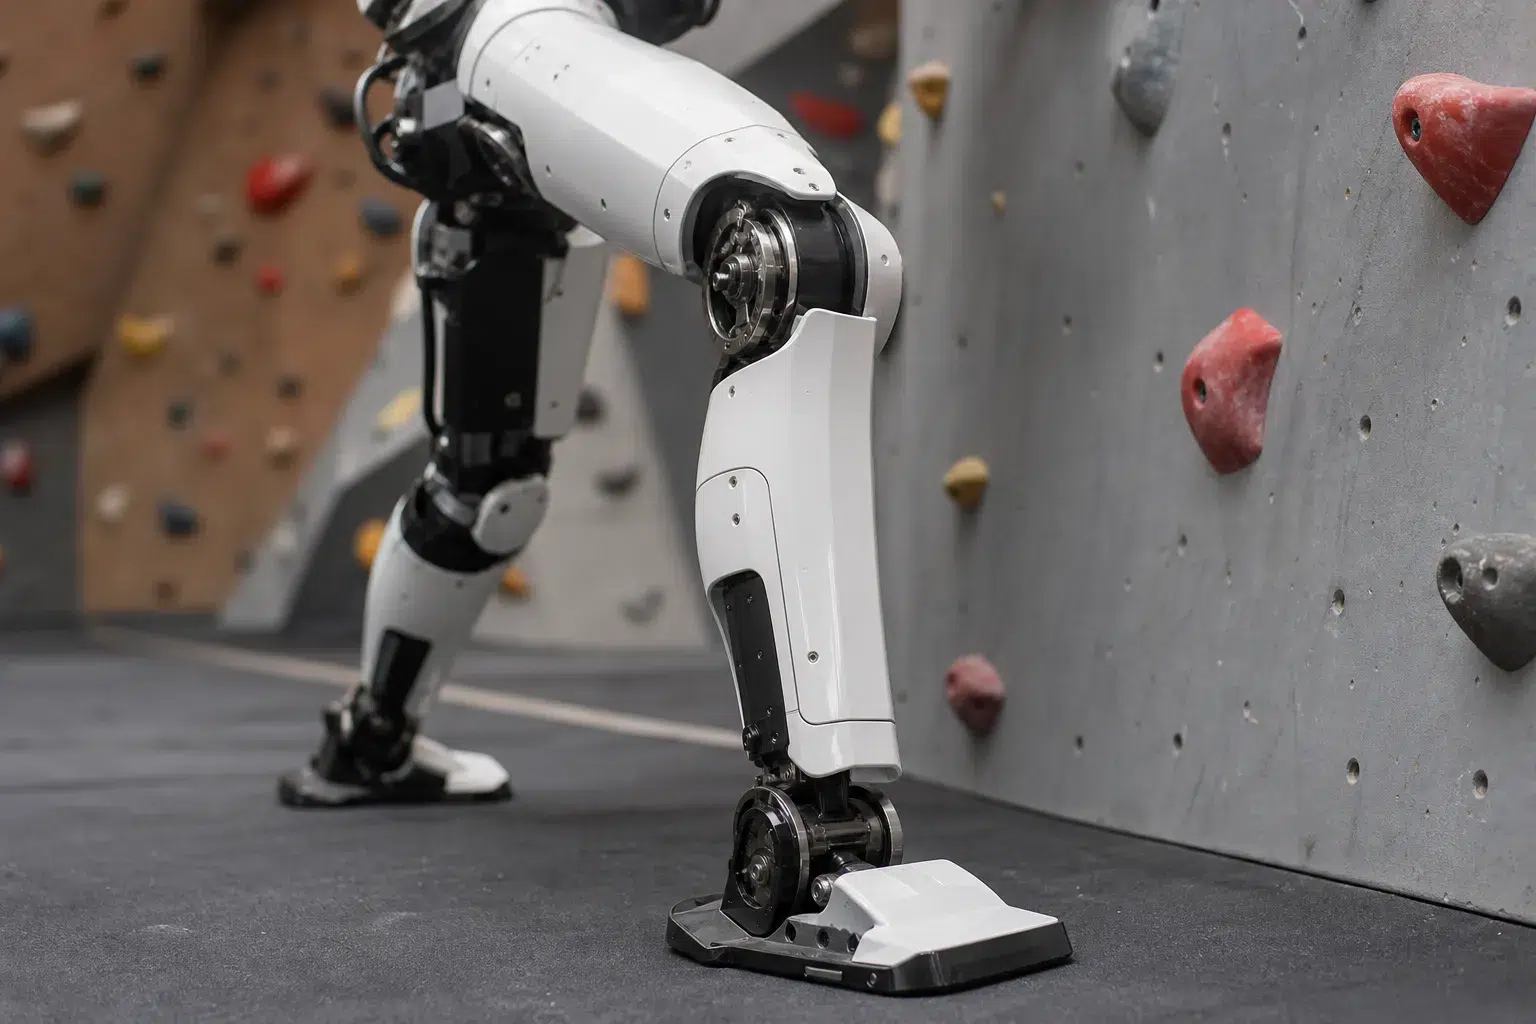
Des chercheurs de l’ETH Zurich ont démontré qu’un robot humanoïde Unitree G1 pouvait grimper des échelles, franchir des obstacles et se relever après une chute avec une seule politique de locomotion apprise. Leur méthode ACP planifie les points d’appui du robot en fonction du terrain.


Développée par le Robotic Systems Lab de l’ETH Zurich et ses collaborateurs, l’approche Attention-based Contact Planning (ACP) fait l’objet d’une publication scientifique intitulée « Humanoid Mobility via Attention-based Contacts », soumise à arXiv le 22 octobre et indiquée comme étant en cours d’évaluation. Le projet associe notamment l’ETH Zurich, Apple, l’ETH AI Center et NVIDIA. Les travaux portent sur une méthode de commande expérimentale appliquée au Unitree G1, et non sur l’annonce d’un nouveau modèle commercial.
Une méthode qui apprend au Unitree G1 où prendre appui
La particularité d’ACP repose sur la manière dont le robot prépare ses déplacements. Plutôt que de générer à l’avance une succession complète de postures, le système identifie les endroits où différentes parties du corps doivent entrer en contact avec l’environnement.
Le système apprend les contacts utiles à partir de données de mouvements humains. L’apprentissage par renforcement sert ensuite à déterminer comment déplacer le reste du corps entre ces points d’appui.
Lors de son fonctionnement, un planificateur exploite une carte du relief obtenue par LiDAR, l’état mesuré du robot et une position cible. Il prédit les contacts nécessaires pour neuf parties du corps, comprenant les mains, les coudes, les genoux, les pieds et le bassin.
Selon les chercheurs, cette planification anticipe les mouvements jusqu’à 1,5 seconde. Un second réseau neuronal transforme les points de contact en commandes destinées à 23 articulations. Les deux réseaux fonctionnent directement à bord du robot à une fréquence de 50 Hz, sans reproduire une séquence de mouvements de référence.
Des démonstrations sur des échelles, des escaliers et des parcours combinés
Les chercheurs ont présenté plusieurs démonstrations physiques du Unitree G1 utilisant cette méthode. Le robot réalise notamment les actions suivantes :

- Grimper à une échelle et monter sur des plateformes.
- Franchir des escaliers et des pierres servant de points d’appui.
- Progresser sur une poutre d’équilibre.
- Passer par-dessus un obstacle et sauter vers une surface inférieure.
- S’asseoir, se relever et récupérer une posture exploitable après une chute.
Les démonstrations comprennent également des enchaînements de plusieurs difficultés. Le G1 peut notamment associer une montée d’échelle à un saut vers le bas, ou franchir un obstacle avant de grimper sur un autre.
L’intérêt de cette approche réside dans la continuité des mouvements : une même politique de locomotion permet d’enchaîner différentes actions sans imposer au robot une trajectoire corporelle complète pour chaque obstacle.
L’équipe présente aussi des situations où le robot rencontre des difficultés, notamment pendant une montée d’échelle, après un saut raté ou lors d’une chute provoquée par des erreurs de cartographie. Certaines séquences montrent comment il retrouve une posture utilisable.
Une cartographie LiDAR actualisée pendant les déplacements
Pour adapter ses appuis au terrain, le système utilise un LiDAR installé sur la tête du robot et une cartographie neuronale exécutée sur le processeur du module embarqué Jetson Orin NX.
Selon l’équipe de recherche, la carte est actualisée en moins de 30 millisecondes pour chaque balayage LiDAR effectué à 10 Hz, avec une grille d’une résolution de 3 centimètres.
Ces informations permettent au planificateur d’adapter les points de contact aux obstacles observés, tandis que le réseau de commande calcule les mouvements articulaires correspondants.
ACP atteint 92,5 % de réussite sur huit parcours simulés
Les chercheurs ont également évalué leur méthode en simulation sur huit parcours combinant plusieurs obstacles. Dans ces conditions, ACP obtient un taux moyen de réussite de 92,5 %, contre 58,8 % pour MGMT, une approche reposant sur la génération et le suivi de mouvements.

Pour cette comparaison, les chercheurs ont désactivé le bruit des capteurs, la randomisation physique et les délais d’action afin d’isoler les performances liées au terrain. Ces résultats correspondent donc à une évaluation en simulation, distincte des démonstrations réalisées avec le robot physique.
Une locomotion locale encore guidée par des objectifs définis
Les travaux concernent la mobilité locale du robot vers des positions cibles. Sur certains itinéraires non structurés, les chercheurs fournissent manuellement des points de passage intermédiaires. La navigation globale ne fait pas partie de cette étude.
Les auteurs identifient également des limites pour les contacts situés au-dessus du robot, les mouvements en suspension et la manipulation d’objets. La seule succession des contacts ne permet pas non plus de distinguer certains mouvements acrobatiques, comme un saut vertical et un salto arrière.
La méthode ACP constitue ainsi une démonstration de recherche sur le Unitree G1 : elle associe des exemples de mouvements humains à une commande adaptée au terrain, avec pour objectif de sélectionner les appuis nécessaires avant de calculer les mouvements du corps.