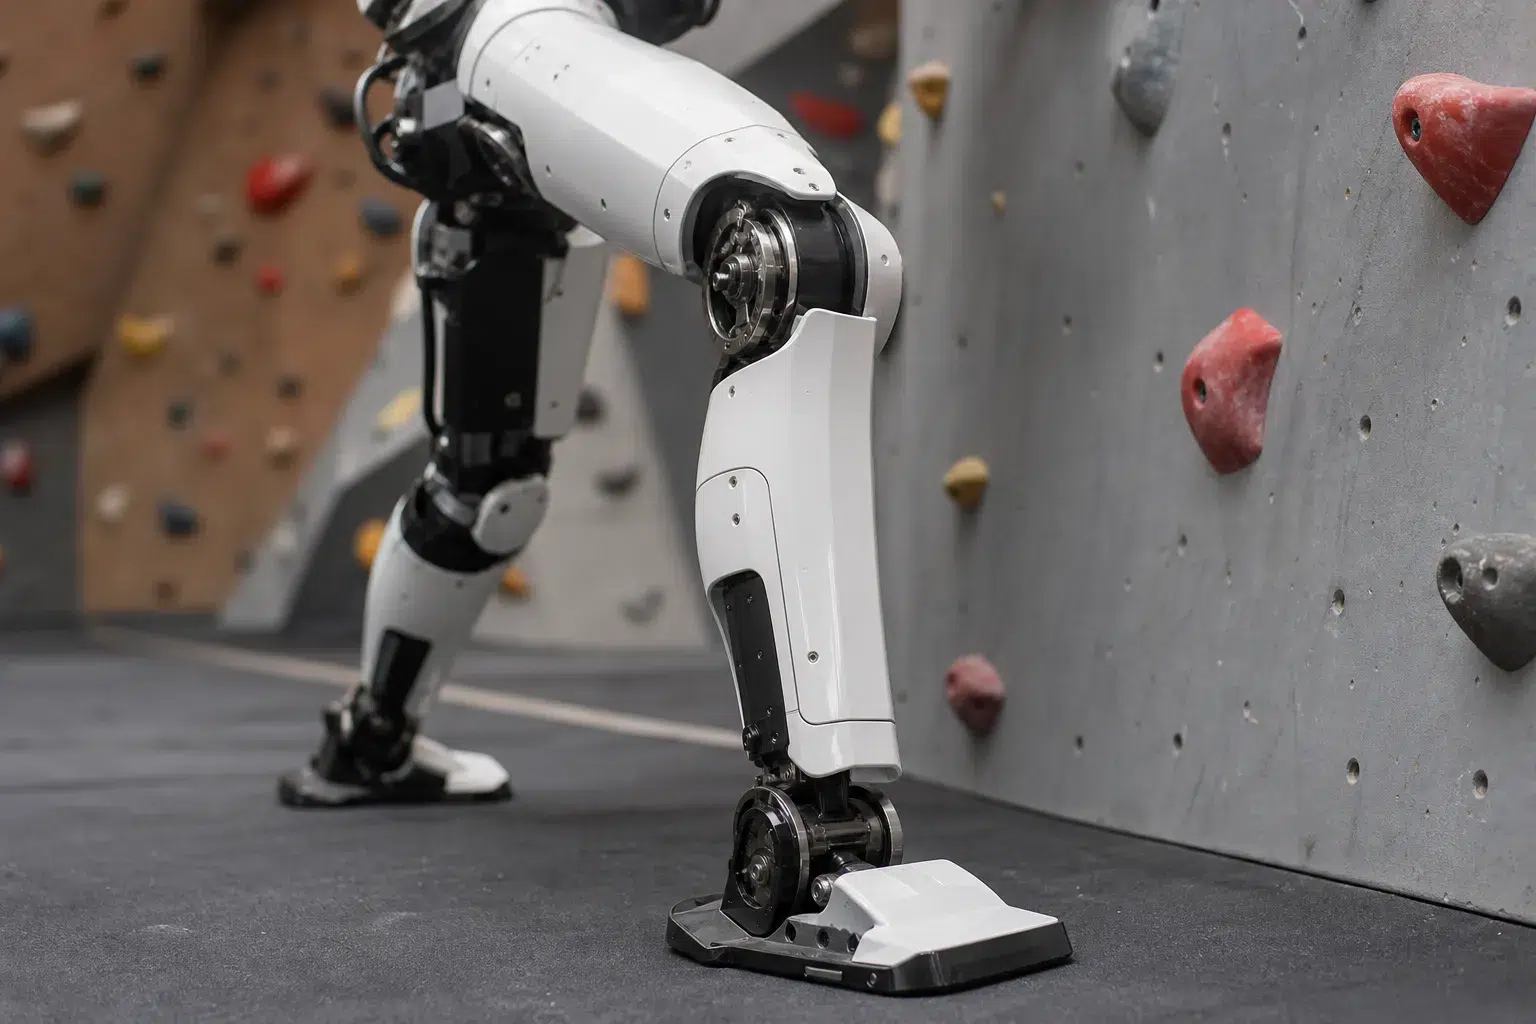
Forscher der ETH Zürich haben gezeigt, dass ein humanoider Roboter vom Typ Unitree G1 mit einer einzigen gelernten Policy für die Fortbewegung Leitern hinaufklettern, Hindernisse überwinden und nach einem Sturz wieder aufstehen kann. Ihre Methode ACP plant die Stützpunkte des Roboters abhängig vom Gelände.


Entwickelt wurde der Ansatz Attention-based Contact Planning (ACP) vom Robotic Systems Lab der ETH Zürich und dessen Partnern. Er ist Gegenstand einer wissenschaftlichen Veröffentlichung mit dem Titel „Humanoid Mobility via Attention-based Contacts“, die am 22. Oktober bei arXiv eingereicht wurde und als noch in Begutachtung ausgewiesen ist. Beteiligt sind unter anderem die ETH Zürich, Apple, das ETH AI Center und NVIDIA. Die Arbeit befasst sich mit einem experimentellen Steuerungsverfahren für den Unitree G1 und nicht mit der Ankündigung eines neuen kommerziellen Modells.
ACP-Methode: So lernt der Unitree G1, wo er sich abstützt
Die Besonderheit von ACP liegt darin, wie der Roboter seine Bewegungen vorbereitet. Statt vorab eine vollständige Abfolge von Körperhaltungen zu erzeugen, ermittelt das System die Stellen, an denen verschiedene Körperteile mit der Umgebung in Kontakt kommen sollen.
Welche Kontakte sinnvoll sind, lernt das System aus Daten menschlicher Bewegungen. Mittels bestärkendem Lernen (Reinforcement Learning) wird anschließend bestimmt, wie sich der übrige Körper zwischen diesen Stützpunkten bewegen soll.
Im Betrieb greift ein Planer auf eine per LiDAR erfasste Geländekarte, den gemessenen Zustand des Roboters und eine Zielposition zurück. Daraus sagt er die nötigen Kontakte für neun Körperteile voraus, und zwar für Hände, Ellbogen, Knie, Füße und Becken.
Laut den Forschern reicht diese Planung bis zu 1,5 Sekunden voraus. Ein zweites neuronales Netz setzt die Kontaktpunkte in Steuerbefehle für 23 Gelenke um. Beide Netze laufen mit einer Frequenz von 50 Hz direkt an Bord des Roboters, ohne eine Referenzbewegung nachzuahmen.
Demonstrationen mit dem Unitree G1: Leitern, Treppen und kombinierte Parcours
Die Forscher haben mehrere Demonstrationen vorgestellt, in denen der reale Unitree G1 diese Methode nutzt. Der Roboter führt dabei unter anderem folgende Aktionen aus:

- Eine Leiter hinaufklettern und auf Plattformen steigen.
- Treppen und Trittsteine überwinden.
- Über einen Schwebebalken balancieren.
- Über ein Hindernis steigen und auf eine tiefer liegende Fläche springen.
- Sich hinsetzen, aufstehen und nach einem Sturz wieder eine brauchbare Haltung einnehmen.
Die Demonstrationen umfassen auch Abfolgen mehrerer Schwierigkeiten. So kann der G1 etwa einen Leiteraufstieg mit einem Sprung nach unten verbinden oder ein Hindernis überwinden, bevor er auf ein weiteres klettert.
Der Nutzen des Ansatzes liegt in den fließenden Übergängen: Mit ein und derselben Policy lassen sich verschiedene Aktionen aneinanderreihen, ohne dem Roboter für jedes Hindernis eine vollständige Körpertrajektorie vorzugeben.
Das Team zeigt auch Situationen, in denen der Roboter in Schwierigkeiten gerät, etwa beim Aufstieg auf einer Leiter, nach einem missglückten Sprung oder bei einem Sturz infolge von Kartierungsfehlern. Einige Sequenzen zeigen, wie er wieder in eine nutzbare Haltung zurückfindet.
Laufend aktualisierte LiDAR-Karte während der Fortbewegung
Um seine Stützpunkte an das Gelände anzupassen, nutzt das System einen LiDAR-Sensor am Kopf des Roboters sowie eine neuronale Kartierung, die auf dem Prozessor des Embedded-Moduls Jetson Orin NX läuft.
Nach Angaben des Forschungsteams wird die Karte bei jedem LiDAR-Scan, der mit 10 Hz erfolgt, in weniger als 30 Millisekunden aktualisiert. Das Raster hat dabei eine Auflösung von 3 Zentimetern.
Anhand dieser Informationen passt der Planer die Kontaktpunkte an die erkannten Hindernisse an, während das Steuerungsnetz die zugehörigen Gelenkbewegungen berechnet.
Simulation: ACP erreicht 92,5 % Erfolgsquote auf acht Parcours
Zusätzlich haben die Forscher ihre Methode in der Simulation auf acht Parcours mit jeweils mehreren Hindernissen evaluiert. Unter diesen Bedingungen erreicht ACP eine durchschnittliche Erfolgsquote von 92,5 %, gegenüber 58,8 % bei MGMT, einem Ansatz, der auf dem Erzeugen und Nachführen von Bewegungen beruht.

Für diesen Vergleich deaktivierten die Forscher Sensorrauschen, physikalische Randomisierung und Aktionsverzögerungen, um die geländebezogene Leistung isoliert zu betrachten. Die Ergebnisse stammen also aus einer Simulation und sind von den Demonstrationen mit dem realen Roboter zu unterscheiden.
Grenzen der Methode: lokale Fortbewegung zu vorgegebenen Zielen
Die Arbeit betrifft die lokale Fortbewegung des Roboters zu Zielpositionen. Auf manchen unstrukturierten Strecken geben die Forscher Zwischenwegpunkte manuell vor. Die globale Navigation ist nicht Teil der Studie.
Zudem benennen die Autoren Grenzen bei Kontakten oberhalb des Roboters, bei hängenden Bewegungen und bei der Manipulation von Objekten. Allein anhand der Kontaktabfolge lassen sich außerdem bestimmte akrobatische Bewegungen nicht unterscheiden, etwa ein Sprung senkrecht nach oben und ein Rückwärtssalto.
ACP ist damit eine Forschungsdemonstration auf dem Unitree G1: Die Methode verbindet Beispiele menschlicher Bewegungen mit einer an das Gelände angepassten Steuerung. Ziel ist es, die nötigen Stützpunkte auszuwählen, bevor die Körperbewegungen berechnet werden.