
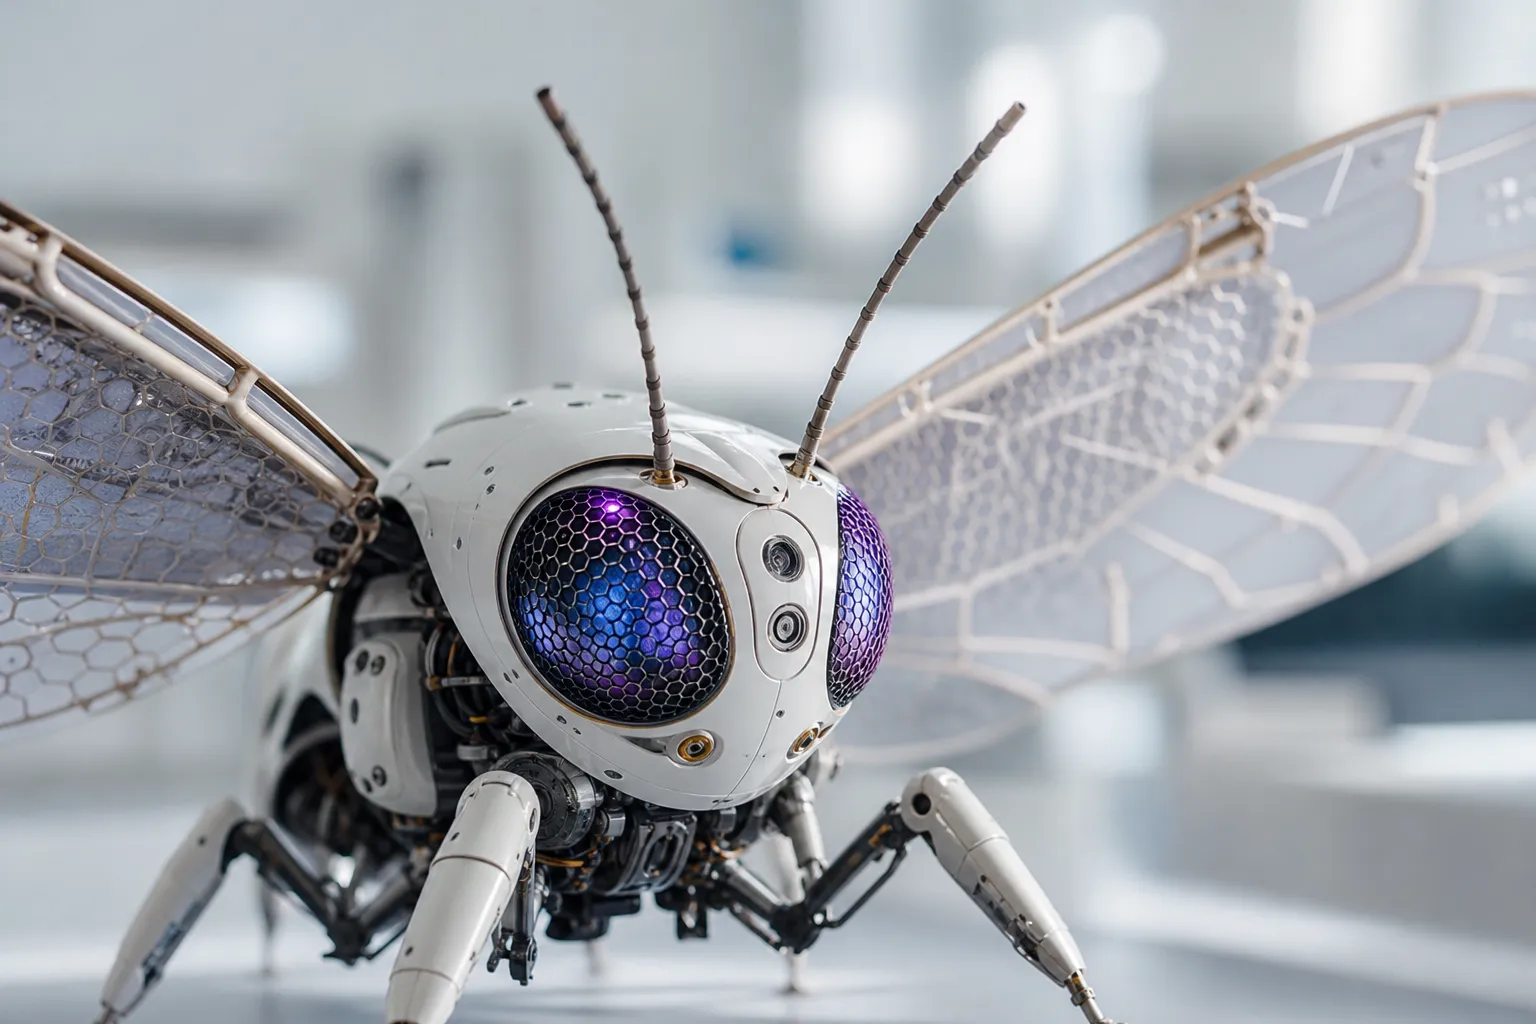
Des chercheurs estoniens et italiens ont démontré qu’un robot en forme de papillon de nuit pouvait fabriquer un capteur lumineux directement dans son corps. Un liquide circulatoire artificiel transporte les composants chimiques nécessaires, activés localement par des UV.
Cette expérience, menée par l’université de Tartu, en Estonie, et l’Institut italien de technologie, fait l’objet d’une étude intitulée « Receptogenesis in a Vascularized Robotic Embodiment », publiée le 23 octobre dans la revue Advanced Science. L’équipe a développé un prototype expérimental dont la structure peut produire un nouveau composant électronique sous l’effet de la lumière ultraviolette, sans que celui-ci soit installé à l’avance.
Une circulation artificielle inspirée des papillons de nuit
Pour concevoir leur robot, les chercheurs se sont inspirés du papillon de nuit Catocala fraxini, appelé « blue underwing » en anglais, l’un des plus grands papillons nocturnes d’Estonie. Des spécimens ont été fournis par des collègues de l’Institut d’écologie et des sciences de la Terre de l’université de Tartu.
Chez ces insectes, la circulation est ouverte : un vaisseau propulse l’hémolymphe, l’équivalent du sang, qui circule dans quelques canaux et baigne directement les organes. Cette organisation simplifie la distribution des substances dans l’organisme.
À partir de quelques photos, Mundo crée des pièces virtuelles où les robots peuvent apprendre à agir
Les ailes constituent également un modèle intéressant. Leur forme presque plane permet au liquide de circuler essentiellement dans un seul plan, ce qui réduit la complexité du réseau de circulation artificiel.
« Je travaille à donner aux robots un système circulatoire afin qu’ils puissent transporter des composants moléculaires dans tout leur corps et créer le matériel dont ils ont besoin, sur place, au moment nécessaire », explique Kadri-Ann Pankratov, auteure principale de l’étude.
Des ailes imprimées en 3D parcourues de microcanaux
Le corps du prototype est imprimé en 3D dans un plastique transparent, le PETG. Selon les chercheurs, chaque aile présente une surface de 86 cm² et contient un réseau de circulation organisé à deux échelles.
Des veines de largeur millimétrique distribuent le liquide dans les ailes. Entre les lignes imprimées, un réseau dense de microcanaux permet au fluide de pénétrer sur environ 10 micromètres dans le plastique.
D’ici 2030, un million de puces IA équiperont les robots humanoïdes lancés dans le monde
Une seule pompe, commandée en boucle ouverte, remplit l’ensemble du corps avec environ 3 millilitres de liquide. Le dispositif reprend ainsi le principe d’une circulation biologique pour transporter des substances chimiques jusqu’aux différentes régions de la structure.
Un capteur conducteur apparaît après environ une minute sous les UV
Pour produire le capteur, l’équipe fait circuler une hémolymphe artificielle composée de pyrrole, d’un initiateur activé par la lumière et d’un additif à base de cellulose.
Lorsqu’une zone du robot est exposée à la lumière ultraviolette pendant environ une minute, le pyrrole présent dans le plastique se transforme en polypyrrole, un polymère électriquement conducteur.
La formation du matériau est également visible : la partie initialement translucide devient noire, tandis que les régions qui ne reçoivent pas d’UV restent inchangées.
Les chercheurs ont aussi utilisé un pochoir pour contrôler les zones exposées à la lumière. Cette méthode permet de localiser la fabrication du matériau conducteur sur le corps du prototype.
Une démonstration de fabrication de composants directement dans le corps du robot
Cette recherche explore une approche différente de l’adaptation robotique. Habituellement, les capteurs sont installés avant le déploiement, tandis que les algorithmes ajustent le comportement du robot aux informations reçues.
Le prototype développé à Tartu et à l’Institut italien de technologie démontre une autre possibilité : acheminer des précurseurs chimiques dans une structure robotique et fabriquer localement un matériau fonctionnel lorsqu’un stimulus extérieur l’active.
Il s’agit d’une démonstration expérimentale de laboratoire, et non d’un robot commercialisé. L’expérience porte sur la formation d’un capteur lumineux au sein d’une structure artificiellement vascularisée, avec une activation localisée par les ultraviolets.