
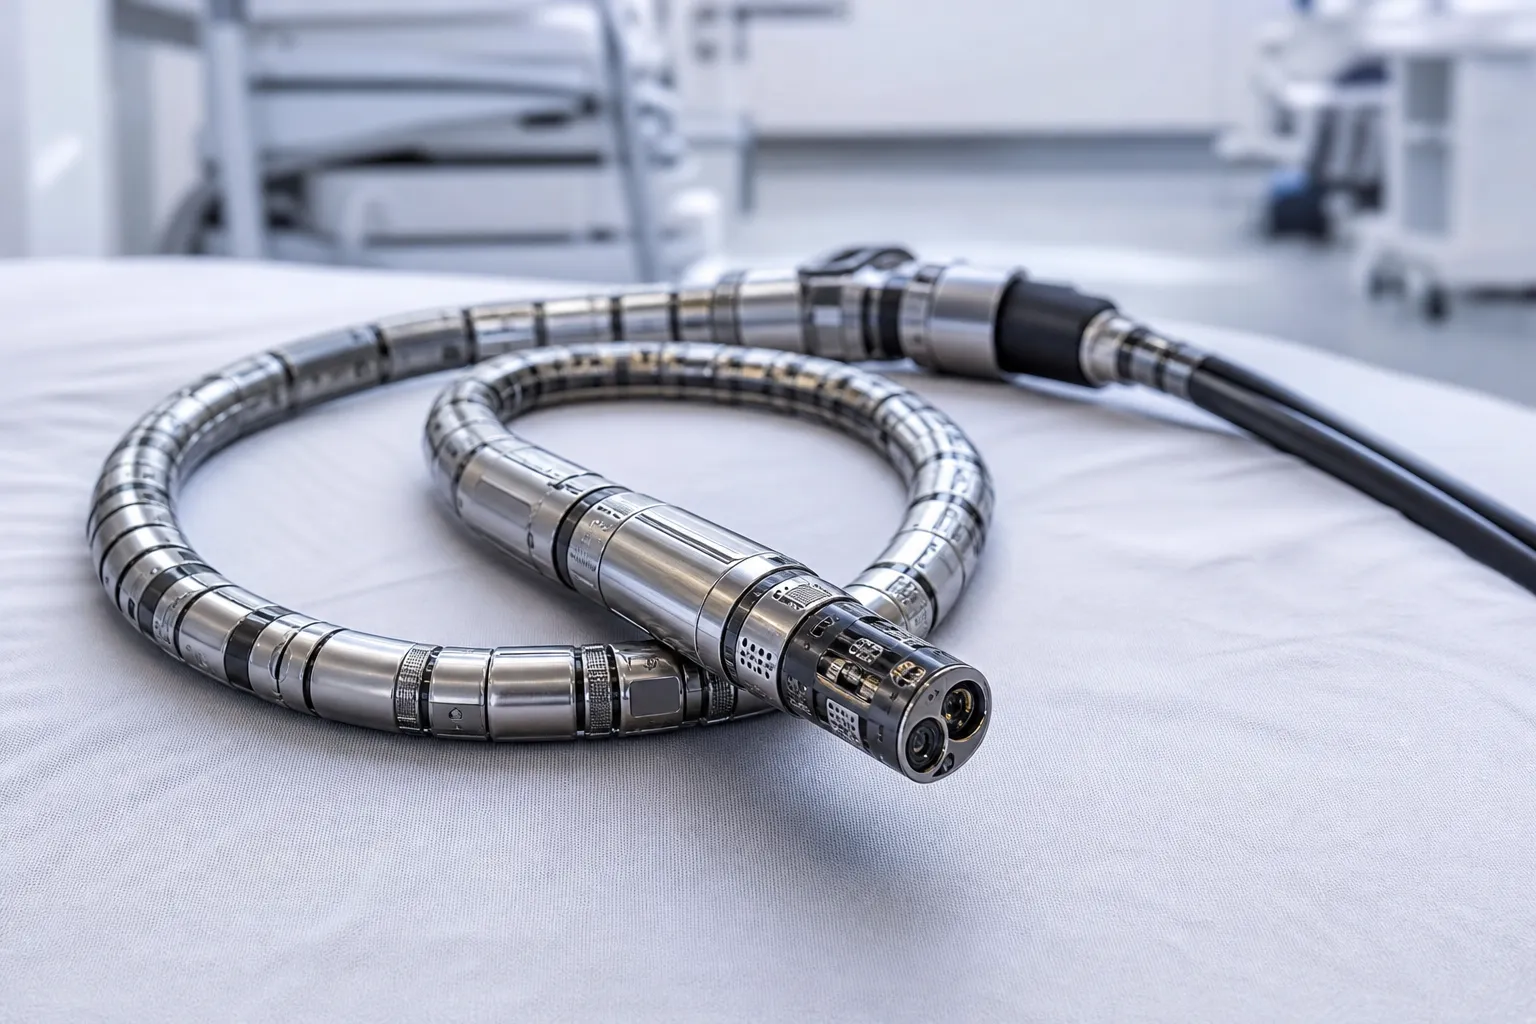
Des chercheurs du MIT ont développé un endoscope robotique souple inspiré des serpents pour explorer l’intestin grêle. Testé chez l’animal, ce dispositif expérimental associe déplacement contrôlé, caméra et instruments médicaux pour intervenir dans l’intestin.
Présenté dans la revue scientifique Science Robotics sous le titre « Bioinspired soft enteroscopic robot for intestinal locomotion, steering, and intervention », ce robot médical vise à faciliter le diagnostic et le traitement des maladies de l’intestin grêle. Sa particularité repose sur un corps flexible capable de progresser dans un environnement étroit et glissant grâce à un mécanisme inspiré des mouvements et des écailles des serpents.
Un robot souple conçu pour atteindre les zones difficiles de l’intestin grêle
Selon l’équipe du MIT, l’intestin grêle mesure environ 6 à 7,6 m de longueur pour un diamètre d’environ 2,5 cm. Sa position profonde dans l’organisme et son parcours sinueux compliquent les examens endoscopiques, notamment lorsqu’il faut localiser des saignements, des lésions ou des occlusions.
L’une des techniques utilisées actuellement est l’entéroscopie à double ballonnet. Elle repose sur le gonflage et le dégonflage alternés de deux ballonnets permettant à l’endoscope de progresser dans l’intestin. Cette procédure demande du temps et des manipulations complexes.
723 millions de dollars en commandes de robots : le rebond spectaculaire du trimestre
Le dispositif développé au MIT utilise une autre approche : faire avancer directement un tube robotisé flexible en contrôlant ses mouvements et son adhérence à la paroi intestinale.
Des actionneurs pneumatiques et une surface inspirée des écailles de serpent
Le corps du robot intègre des actionneurs multifonctionnels qui assurent sa progression et son orientation. Chaque actionneur comporte 4 chambres pneumatiques dans lesquelles de l’air est injecté. En modulant la pression, les chercheurs peuvent provoquer des mouvements de poussée, de traction et de changement de direction.
Pour permettre au robot d’avancer sur la muqueuse intestinale recouverte de mucus, l’équipe a également développé un revêtement inspiré de la peau des serpents.
Cette surface utilise le kirigami, une technique de découpe permettant à une structure initialement plate de changer de forme. Lorsqu’un ballonnet se gonfle, de petites protubérances apparaissent à la surface du dispositif. Elles augmentent la friction au contact de la muqueuse et permettent au robot de progresser sans exercer de traction excessive sur les tissus.
Cette combinaison entre actionnement pneumatique et adhérence contrôlée constitue le principe de locomotion du nouvel endoscope.
Une caméra, un pulvérisateur de médicaments et une pince pour les biopsies
Le robot du MIT ne se limite pas à l’exploration de l’intestin. Les chercheurs lui ont intégré plusieurs instruments destinés aux interventions médicales :
- Une caméra pour observer et filmer l’intérieur de l’intestin grêle.
- Un dispositif de pulvérisation pour administrer localement des médicaments.
- Une petite pince pour prélever des échantillons de tissus lors de biopsies.
- Un instrument de retrait permettant d’enlever de petits polypes.
Le personnel médical peut orienter le robot à l’aide d’un système de commande externe. Le dispositif reste relié à un équipement situé à l’extérieur du corps par un câble et a été conçu pour être introduit par la bouche ou par le rectum.
Il s’agit donc d’un endoscope robotisé télécommandé, dont les déplacements peuvent être dirigés par un opérateur médical.
Un parcours de 2 m réalisé dans l’intestin grêle lors des essais sur animaux
Lors d’expériences sur des animaux, les chercheurs du MIT ont réussi à faire progresser le robot sur environ 2 m à l’intérieur de l’intestin grêle. Ce résultat correspond à un essai expérimental sur animal, et non à une intervention clinique chez l’humain.
L’équipe a également vérifié le fonctionnement des différents outils embarqués, notamment la caméra, le système d’administration de médicaments et les instruments destinés au prélèvement et à l’ablation de tissus.
Ces essais constituent une démonstration expérimentale des fonctions de déplacement, d’observation et d’intervention du dispositif. Le robot demeure un système de recherche, et non un équipement médical commercialisé.
Le MIT vise une automatisation accrue de l’examen intestinal
Giovanni Traverso, professeur au MIT et membre de l’équipe de recherche, indique que l’objectif est de développer un système permettant d’automatiser davantage l’examen de l’intestin grêle.
Les travaux publiés dans Science Robotics associent ainsi une locomotion inspirée des serpents à des instruments d’endoscopie interventionnelle. Le pilotage externe permet actuellement au personnel médical de contrôler la direction du robot, tandis que les essais sur animaux ont permis de vérifier ses capacités de progression et l’utilisation de ses outils médicaux.