
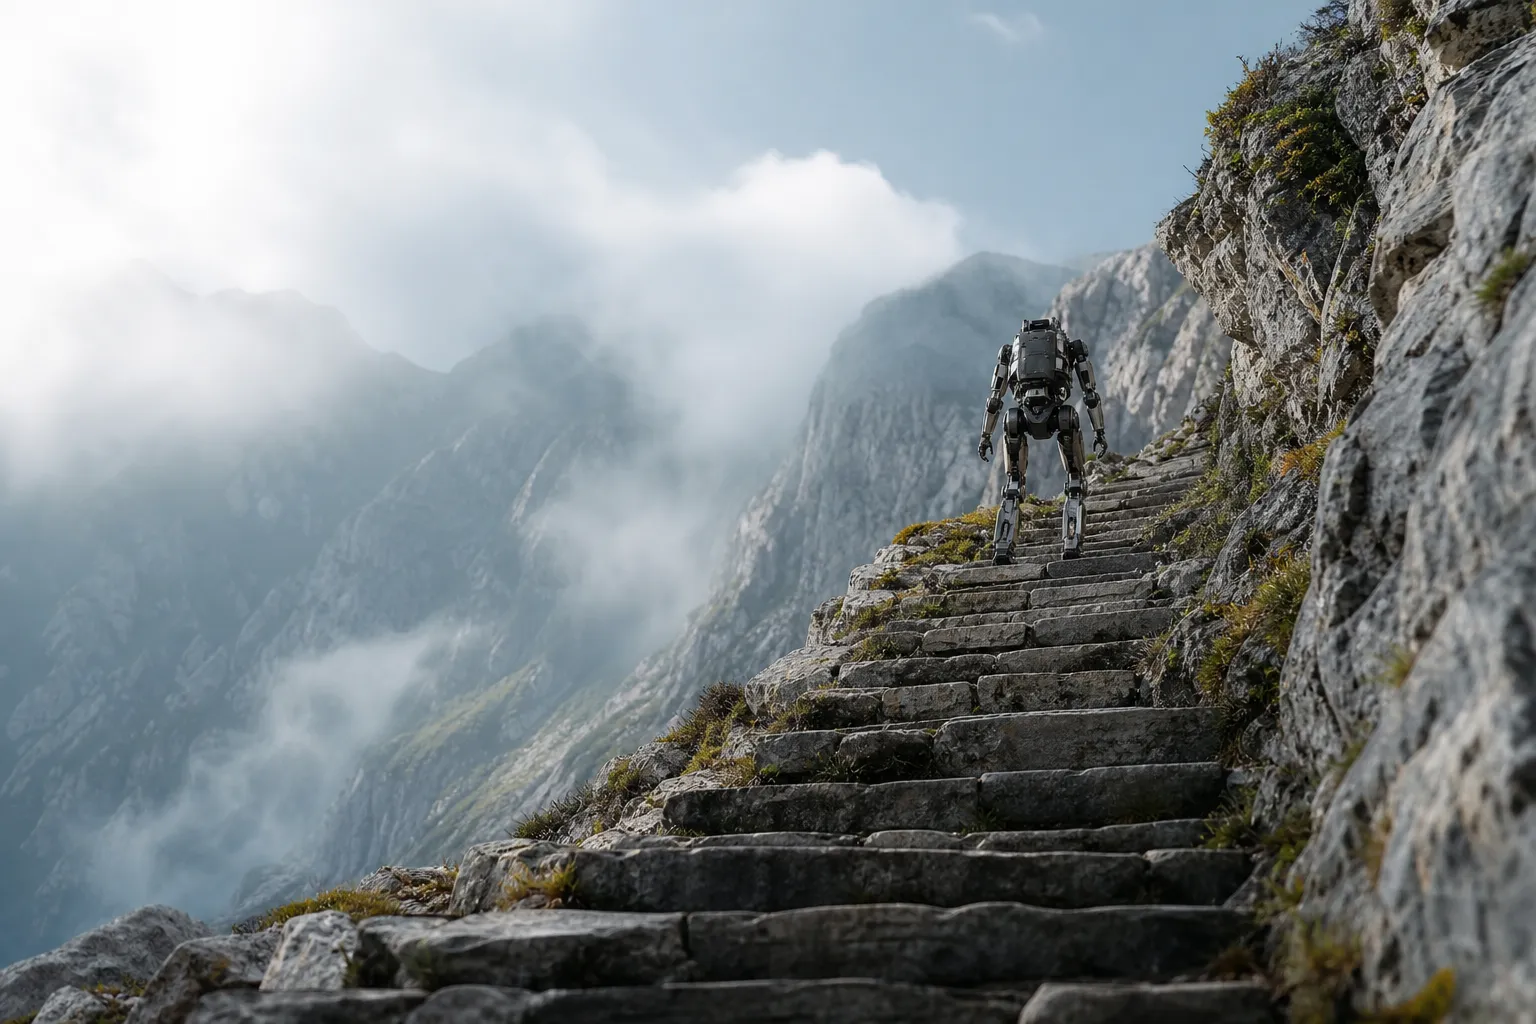
Le 2 novembre, la Chine lancera le premier Concours mondial CMG d’ascension du mont Tai par des robots. Humanoïdes et quadrupèdes devront affronter 3100 marches et 600 mètres de dénivelé, avec des systèmes de perception et d’équilibre adaptés au terrain.
À Tai’an, dans la province chinoise du Shandong, des robots de différentes catégories se préparent à participer à une compétition organisée sur les chemins historiques du mont Tai. Présentée par CCTV News le 1er novembre, cette épreuve doit confronter les machines aux difficultés d’un environnement montagneux réel, plutôt qu’aux conditions contrôlées des laboratoires.
Un parcours montagneux de 3100 marches pour éprouver les robots
Selon les informations présentées par CCTV News, les participants emprunteront un itinéraire reliant Hongmen à Zhongtianmen. Ce parcours comprend 3100 marches et 600 mètres de dénivelé, avec des escaliers de hauteurs et de largeurs variables ainsi que des passages pavés de galets.
Pour Su Qingwei, arbitre en chef du concours, l’adaptation à ces irrégularités constitue le principal défi technique. Les robots doivent reconnaître les caractéristiques du chemin et modifier leurs déplacements en fonction des obstacles rencontrés.
La compétition sert également de plateforme d’expérimentation pour les technologies robotiques destinées aux terrains montagneux. L’objectif présenté par les organisateurs est de favoriser leur développement en vue d’applications pratiques.
Les humanoïdes adaptent leurs capteurs et leur équilibre aux escaliers
Avant l’ascension, les robots bipèdes et quadrupèdes effectuent une reconnaissance de l’intégralité du chemin afin de cartographier le terrain.
Les robots quadrupèdes bénéficient d’une base d’appui plus stable et d’une démarche souple. Selon les explications diffusées par CCTV News, ils peuvent progresser rapidement après avoir identifié la direction générale à suivre.
Pour les humanoïdes, le déplacement présente des contraintes différentes. Leur centre de gravité plus élevé exige un contrôle précis de la posture, tandis que chaque marche impose une adaptation du mouvement.
Certains robots humanoïdes disposent ainsi de capteurs visuels placés sur la poitrine plutôt qu’en hauteur. Cette configuration abaisse leur champ de perception pour mieux observer les marches et la zone située devant leurs pieds.
Le contrôle des appuis constitue une autre composante essentielle. Lorsque le pied touche le sol, le robot exploite les forces exercées sur ses articulations et les informations relatives à sa posture pour ajuster la longueur du pas suivant et maintenir son équilibre. Ces corrections interviennent continuellement, en temps réel.
Les arbitres passent à des postes fixes après les épreuves de classement
Les précédentes épreuves de classement ont également entraîné une modification du règlement. Les robots progressaient parfois trop rapidement pour que les arbitres puissent les accompagner physiquement sur toute la distance.
Le comité d’organisation a donc remplacé le suivi continu des participants par un dispositif d’arbitrage à points fixes.
Su Qingwei explique cette évolution par la différence d’endurance entre les machines électriques et les personnes chargées de les surveiller. Après un changement de batterie, un robot peut poursuivre sa progression à un rythme soutenu, alors que les arbitres restent soumis à leurs limites physiques.