
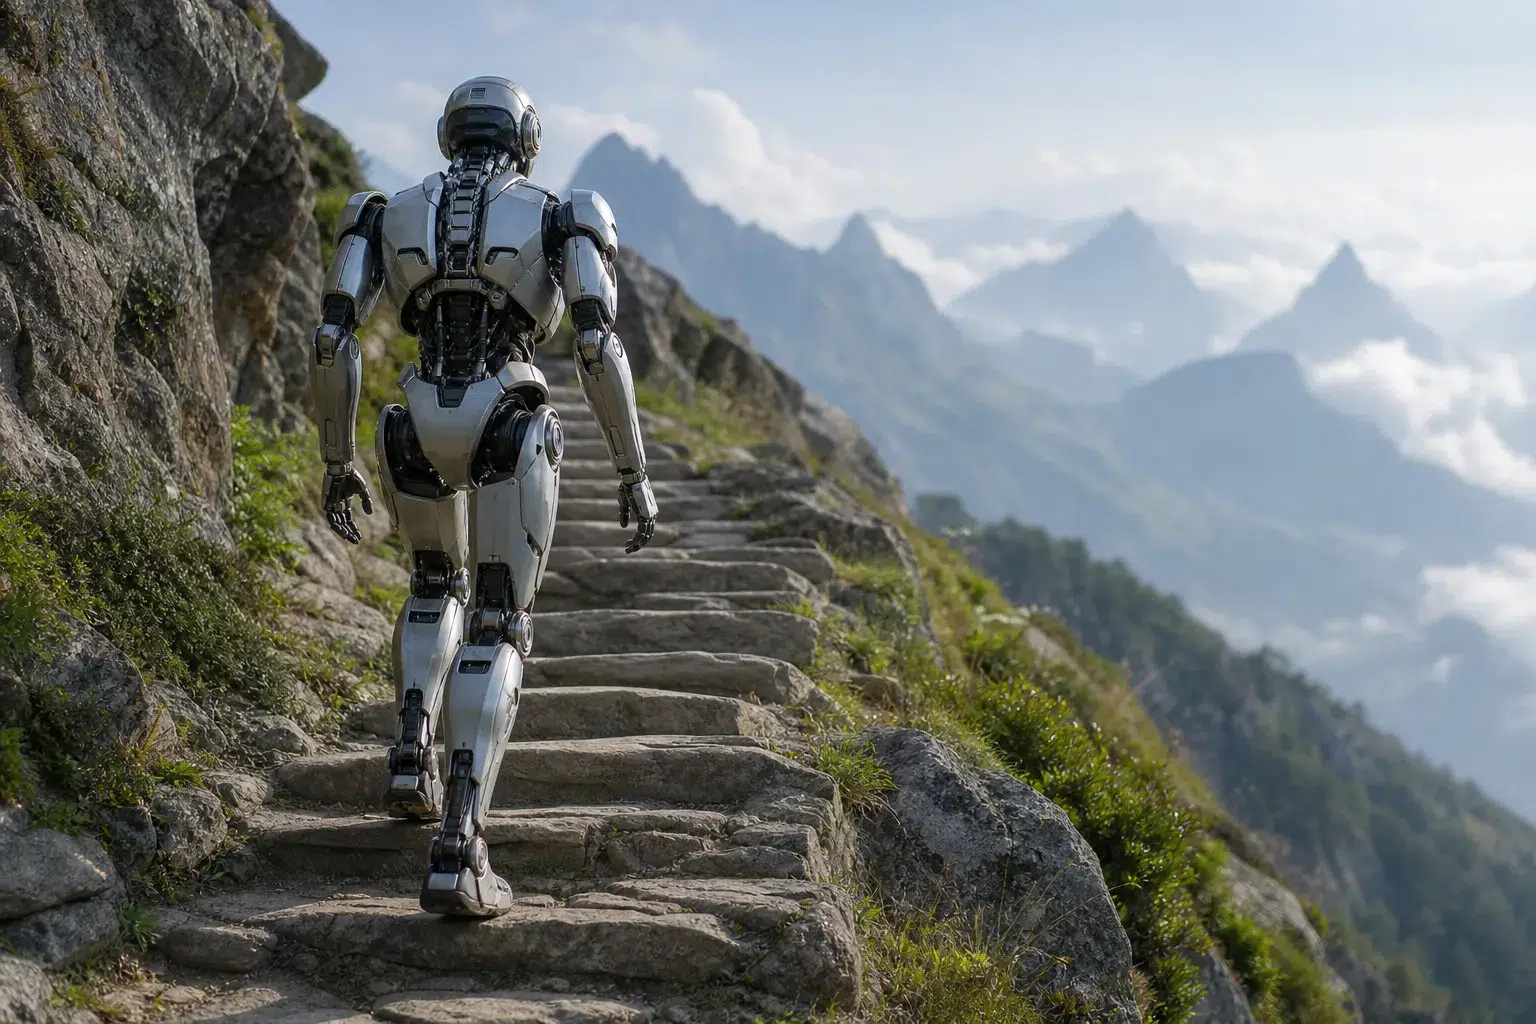
La première édition du concours mondial CMG de robots grimpeurs du mont Tai réunit des machines bipèdes et quadrupèdes sur un parcours montagneux réel. Les équipes confrontent leurs technologies de navigation, de perception et d’équilibre à des escaliers irréguliers.
Organisée à Tai’an, dans la province chinoise du Shandong, cette compétition emprunte l’ancien chemin pavé reliant Hongmen à Zhongtianmen. Selon CMG, le parcours comprend 3 100 marches et 600 mètres de dénivelé. Les participants doivent franchir des escaliers de hauteurs et de largeurs variables, ainsi que des passages recouverts de galets. L’objectif est de tester différentes solutions robotiques dans des conditions de montagne réelles plutôt que dans un environnement de laboratoire.
Les chiens robots utilisent le lidar pour cartographier le parcours
Avant l’ascension, les équipes effectuent une reconnaissance du chemin afin de repérer les marches, les pentes et les obstacles. Cette cartographie constitue une étape importante pour les robots quadrupèdes comme pour les humanoïdes.
Un ingénieur en navigation d’une équipe participante explique que leur chien robot utilise un lidar à faisceaux laser infrarouges pour analyser le terrain. Le dispositif identifie notamment les escaliers, les rochers, les arbres et les obstacles situés sur les côtés du chemin.
Les mesures permettent de construire un nuage de points tridimensionnel, ensuite intégré au système de navigation du robot. Celui-ci peut ainsi déterminer son itinéraire avant d’engager l’ascension.
La configuration à quatre pattes offre aux chiens robots une base d’appui stable et une démarche adaptée aux variations du terrain. Une fois leur trajectoire définie, ils peuvent progresser rapidement sur les portions praticables.
Des humanoïdes déplacent leurs caméras sur la poitrine pour mieux voir les marches
Les robots humanoïdes rencontrent une difficulté supplémentaire liée à leur morphologie bipède. Leur centre de gravité plus élevé impose un contrôle précis de la posture pendant la montée, particulièrement lorsque la hauteur des marches change.
Sur certains modèles engagés dans la compétition, les équipes ont choisi de placer la caméra sur la poitrine plutôt que sur la tête. Cette disposition rapproche le système de perception du sol et réduit les angles morts devant les pieds.
Un ingénieur d’essais d’une équipe participante décrit le fonctionnement de cette approche : lorsqu’une marche est détectée, le robot soulève son pied en utilisant les images captées et un algorithme de commande. Selon cet ingénieur, la caméra permet alors d’observer clairement une zone située à environ 45 degrés devant la pointe du pied, afin de guider le mouvement.
Cette solution privilégie la perception rapprochée des obstacles plutôt qu’une vision principalement orientée vers l’avant du parcours.
Un robot bipède ajuste ses pas sans utiliser la vision
Une autre équipe participante expérimente une méthode différente : son robot gravit les marches sans recourir à la vision. Son déplacement repose sur les informations mécaniques recueillies pendant la marche.
Lorsqu’un pied touche le sol, le système exploite les forces exercées sur les articulations et la posture du robot pour ajuster la longueur du pas suivant. Les corrections sont effectuées continuellement et en temps réel afin de préserver l’équilibre.
Cette approche repose donc sur la réaction au contact avec le terrain, contrairement aux systèmes qui analysent visuellement les marches avant d’y poser le pied. Les deux méthodes illustrent des stratégies techniques distinctes pour affronter un même parcours irrégulier.
Les qualifications obligent les organisateurs à modifier l’arbitrage
Les premières épreuves de qualification ont également entraîné une modification du règlement. D’après l’arbitre en chef de la compétition, certains robots progressaient trop rapidement pour que les arbitres puissent les accompagner à pied pendant toute l’ascension.
Le comité d’organisation a donc remplacé le suivi continu des machines par un arbitrage à postes fixes. Chaque arbitre surveille désormais une portion déterminée du parcours et relève les éventuelles infractions au passage des concurrents.
Selon l’arbitre en chef, chaque poste couvre généralement une distance d’environ 50 à 60 mètres. L’espacement peut être augmenté sur les sections droites offrant une bonne visibilité. Dans les virages où la vue est obstruée, les arbitres doivent rester mutuellement visibles.
Les organisateurs indiquent avoir observé relativement peu d’infractions pendant les épreuves. Le dispositif tient également compte de la possibilité de remplacer les batteries des robots pour leur permettre de poursuivre l’ascension, tandis que les arbitres restent affectés à leurs postes de contrôle.