
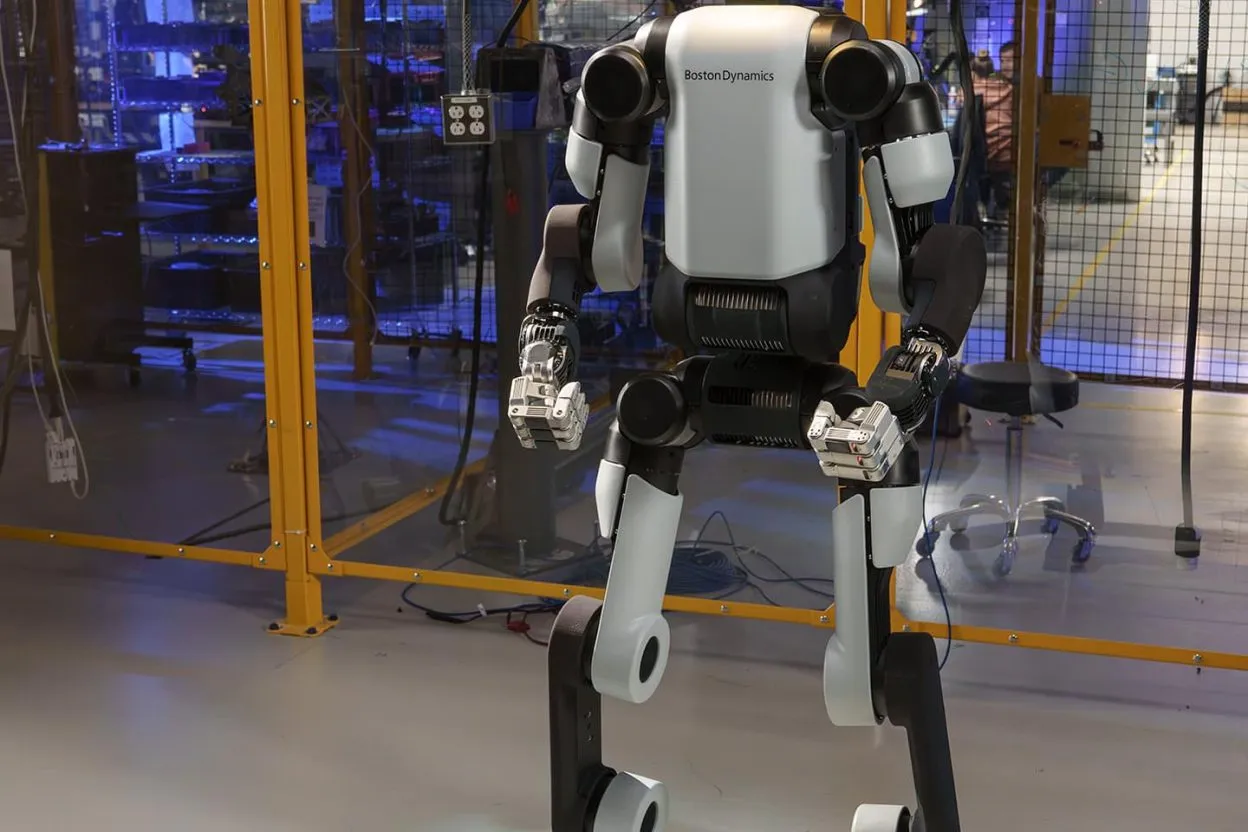
Boston Dynamics a dévoilé en janvier 2026 une nouvelle version de son robot humanoïde Atlas, dotée de 56 degrés de liberté et capable de soulever jusqu’à 49,9 kg selon les caractéristiques annoncées. Cette évolution illustre les progrès matériels de la robotique humanoïde.
La nouvelle version d’Atlas s’inscrit dans une période de développement accéléré des robots humanoïdes. Les constructeurs cherchent à reproduire certaines capacités humaines, notamment la manipulation d’objets, la perception de l’environnement et la mobilité. Mais la multiplication des articulations et des systèmes de contrôle soulève des questions de complexité mécanique, de consommation énergétique et de rentabilité industrielle.
Atlas combine une portée de 2,28 m et des articulations à rotation complète
La version d’Atlas présentée par Boston Dynamics en janvier 2026 affiche plusieurs caractéristiques techniques :
- 56 degrés de liberté (DoF), permettant de commander les mouvements de ses différentes articulations.
- Des articulations capables d’effectuer des rotations complètes, pour étendre les possibilités de mouvement.
- Une portée atteignant 2,28 m, selon les caractéristiques annoncées.
- Une capacité de levage maximale de 49,9 kg, selon les caractéristiques annoncées.
Ces caractéristiques témoignent du niveau de sophistication mécanique recherché par Boston Dynamics. Elles concernent les capacités annoncées du robot et ne constituent pas, à elles seules, une mesure de ses performances dans des opérations industrielles prolongées.
La forme humanoïde facilite l’accès aux espaces de travail humains
L’intérêt d’un robot humanoïde repose notamment sur sa capacité potentielle à évoluer dans des environnements initialement conçus pour les personnes. Des bras articulés permettent d’atteindre des équipements, tandis que des jambes peuvent faciliter les déplacements sur des surfaces irrégulières.

Cette architecture impose cependant des contraintes importantes. Maintenir l’équilibre sur deux jambes nécessite de coordonner de nombreux actionneurs, moteurs et articulations. Les systèmes de contrôle doivent également gérer les mouvements du centre de gravité et les charges dynamiques auxquelles la structure est soumise.
Chaque composant supplémentaire contribue à augmenter la masse, les besoins énergétiques et la complexité de maintenance. Pour une entreprise, l’intérêt économique d’un humanoïde dépend donc des tâches qu’il peut effectivement accomplir et du retour sur investissement associé.
L’IA physique doit permettre aux robots de s’adapter à différentes tâches
Au-delà de sa mécanique, le développement des robots polyvalents repose sur les progrès de l’intelligence artificielle physique. Cette approche associe la perception de l’environnement, la commande des mouvements et des mécanismes d’apprentissage.
Les modèles vision-langage-action, également appelés VLA, constituent l’une des technologies explorées. Ils exploitent des observations visuelles et des instructions formulées en langage naturel pour produire des représentations d’actions ou des commandes destinées au robot.
Leur intérêt réside dans la possibilité d’adapter une même architecture logicielle à plusieurs tâches et plateformes robotiques. Leur robustesse dans des environnements différents reste toutefois un sujet de débat, notamment lorsque les situations rencontrées s’éloignent des données utilisées pendant l’entraînement.
Les chercheurs développent également des données synthétiques pour compléter les expériences réalisées en conditions réelles. L’objectif est d’améliorer la capacité des systèmes robotiques à réagir à des situations variées.
Les mains robotiques et la perception restent des défis techniques
La manipulation constitue un autre enjeu pour les robots humanoïdes comme Atlas. Les progrès des actionneurs, des moteurs et des systèmes de vision permettent de contrôler plus précisément les mouvements et de reconnaître différents objets.

Les améliorations de la proprioception, qui permet à un robot de connaître la position de ses propres membres dans l’espace, contribuent également à la coordination des gestes.
Mais concevoir une main robotique capable de manipuler aussi efficacement de grands emballages que de petits objets délicats représente une difficulté particulière. Une alternative consiste à utiliser des effecteurs terminaux interchangeables, adaptés aux objets et aux opérations à réaliser.
Les caméras peuvent aussi être installées près des poignets ou des outils de manipulation plutôt que sur une tête robotique. De même, un mécanisme extensible peut permettre d’atteindre des étagères élevées sans imposer une grande structure humanoïde.
Les robots à roues conservent des avantages pour les applications industrielles
La locomotion bipède, caractéristique des humanoïdes, apporte une possibilité de déplacement sur des terrains irréguliers. Elle nécessite toutefois une architecture mécanique et électronique plus complexe qu’un système roulant.
Un robot à roues bénéficie d’un mécanisme de transmission relativement simple, qui supporte directement son poids. À l’inverse, les jambes robotisées mobilisent plusieurs articulations, des actionneurs, des roulements, des câbles et des systèmes de commande supplémentaires.
Cette complexité augmente les contraintes de câblage, de gestion thermique et d’alimentation électrique. La masse supplémentaire peut également accroître l’énergie nécessaire aux déplacements.
Pour de nombreuses applications industrielles, les plateformes à roues constituent ainsi une alternative à la locomotion bipède. Le choix entre une architecture humanoïde complète et un robot modulaire dépend principalement de l’environnement de travail et des capacités de manipulation ou de déplacement recherchées.