
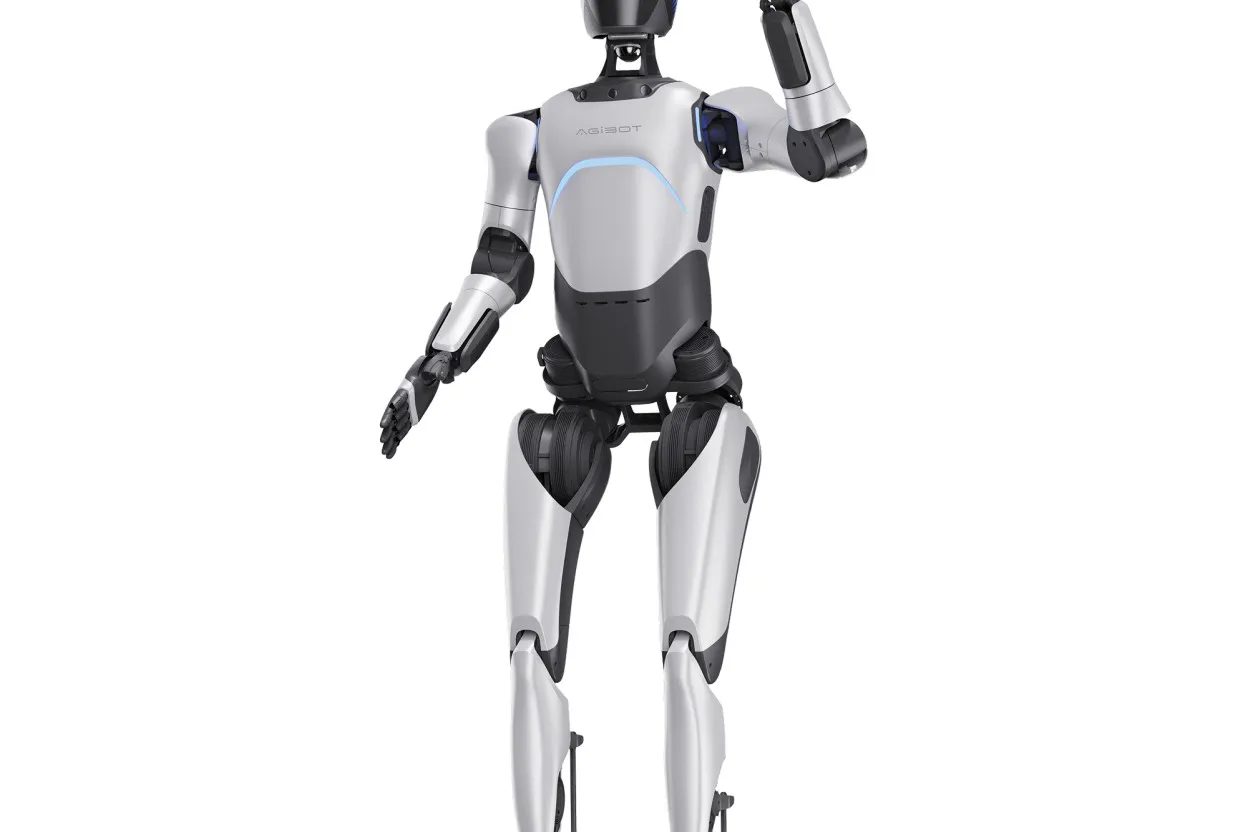
AGIBOT annonce le 22 octobre 2026 Physical Reasoning, quatrième version de son dataset AGIBOT WORLD 2026. Cette nouvelle collection de données vise à entraîner les robots à choisir leurs actions selon les objets présents, les obstacles et l’avancement d’une tâche.
Avec cette publication, AGIBOT déplace l’accent de l’exécution de mouvements complexes vers le raisonnement nécessaire pour accomplir une mission. L’objectif est d’apprendre aux systèmes robotiques à identifier le bon objet, déterminer l’ordre des opérations et vérifier que le résultat demandé a effectivement été obtenu.
Des tâches qui obligent le robot à adapter ses actions
AGIBOT illustre son approche avec le réapprovisionnement du minibar d’un hôtel. La consigne consiste à laisser exactement trois bouteilles pleines. Le robot doit alors distinguer les bouteilles vides des bouteilles pleines, compter celles qui restent et déterminer les objets à retirer ou à ajouter.
Une séquence de mouvements prédéfinie ne suffit pas : les actions nécessaires changent selon le contenu initial du minibar.
Le constructeur présente également plusieurs situations destinées à entraîner différents types de raisonnement :
- Recherche d’objets : retrouver des produits de toilette dans des tiroirs en tenant compte de ceux déjà inspectés.
- Gestion des obstacles : déplacer une boîte qui empêche de récupérer une clé avant de saisir celle-ci.
- Planification : consulter les prévisions météorologiques avant de sélectionner de la crème solaire ou un parapluie pour une sortie.
Ces exemples servent à illustrer les compétences visées par le jeu de données, et non des performances mesurées sur un robot commercialisé.
Neuf catégories de raisonnement et trois niveaux de difficulté
AGIBOT organise Physical Reasoning autour de neuf catégories de raisonnement. Elles couvrent notamment la sélection d’objets, la faisabilité des manipulations, les conditions préalables à une action, la recherche, le suivi de l’état d’une tâche, la planification, la mémoire et l’organisation des sous-tâches.
Les situations font varier plusieurs paramètres : quantité d’objets, présence d’obstacles, espace disponible et progression de la mission.
Selon AGIBOT, les exercices sont répartis en trois niveaux de difficulté, allant de décisions individuelles à des tâches combinant plusieurs objectifs et contraintes.
Agile Robots présente Agile ONE SN, un humanoïde de recherche de 1,4 m prévu pour début 2027
Cette organisation doit permettre d’entraîner des modèles sur des situations où une même image peut nécessiter des actions différentes selon les opérations déjà réalisées.
Des annotations détaillées pour relier les décisions aux mouvements
Le dataset associe chaque instruction générale à des sous-tâches et à des actions individuelles. Les annotations décrivent l’objet à manipuler, l’emplacement de l’intervention, la répartition du travail entre les deux bras, l’état des pinces et le résultat attendu.
Des informations spatiales relient ces descriptions aux positions des objets et aux trajectoires visibles dans les images.
AGIBOT intègre également des exemples de réussite et d’erreur. Les annotations indiquent notamment si le bon objet a été sélectionné, s’il a été placé correctement et si les contraintes de quantité ont été respectées.
Ces données sont destinées à l’étude de systèmes capables d’identifier une erreur puis d’adapter les actions suivantes, plutôt que de poursuivre systématiquement une séquence prédéfinie.
Un dataset déjà utilisé pour les futurs modèles d’AGIBOT
AGIBOT affirme avoir déjà utilisé cette quatrième publication pour développer son futur framework d’agents et entraîner son modèle de fondation de nouvelle génération.
Il s’agit d’une annonce concernant des données d’entraînement et des travaux de développement logiciel, et non du lancement commercial d’un nouveau robot humanoïde.
La publication vise à rapprocher les capacités de raisonnement des modèles d’intelligence artificielle et l’exécution physique des tâches robotiques.
Une publication ouverte avec une restriction d’utilisation commerciale
AGIBOT présente Physical Reasoning comme une publication open source, accessible à travers le dépôt AGIBOT WORLD 2026 sur Hugging Face.
Le dépôt affiche une licence CC BY-NC-SA 4.0. Celle-ci impose notamment une restriction d’utilisation commerciale, un point important pour les entreprises qui envisagent d’exploiter ces données dans leurs propres développements robotiques.