
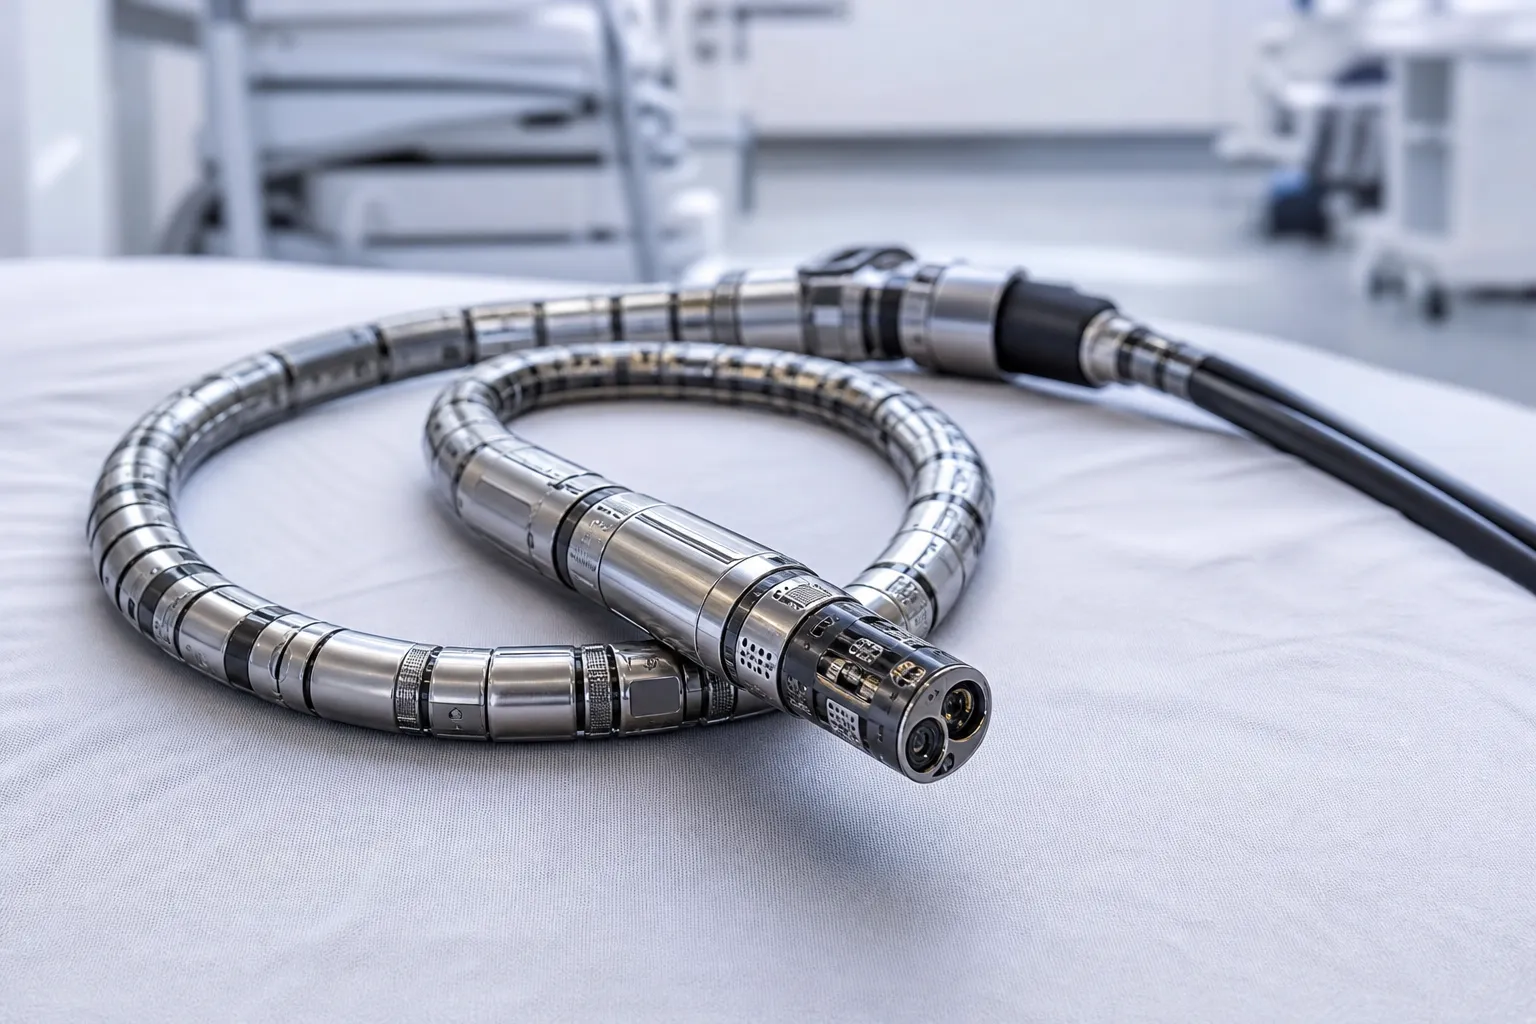
Forschende des MIT haben ein weiches Roboterendoskop nach dem Vorbild von Schlangen entwickelt, das den Dünndarm untersuchen soll. Das experimentelle System wurde an Tieren getestet. Es kombiniert gesteuerte Fortbewegung mit einer Kamera und medizinischen Instrumenten für Eingriffe im Darm.
Vorgestellt wurde der Medizinroboter in der Fachzeitschrift Science Robotics unter dem Titel „Bioinspired soft enteroscopic robot for intestinal locomotion, steering, and intervention“. Er soll Diagnose und Behandlung von Erkrankungen des Dünndarms erleichtern. Seine Besonderheit ist ein flexibler Körper, der sich in einer engen und rutschigen Umgebung vorwärtsbewegen kann. Möglich macht das ein Mechanismus, der den Bewegungen und Schuppen von Schlangen nachempfunden ist.
Weicher Roboter für schwer erreichbare Abschnitte des Dünndarms
Laut dem MIT-Team ist der Dünndarm etwa 6 bis 7,6 m lang und hat einen Durchmesser von rund 2,5 cm. Weil er tief im Körper liegt und stark gewunden verläuft, sind endoskopische Untersuchungen schwierig, vor allem wenn Blutungen, Läsionen oder Verschlüsse aufgespürt werden müssen.
Eines der derzeit eingesetzten Verfahren ist die Doppelballon-Enteroskopie. Dabei werden zwei Ballons abwechselnd aufgeblasen und wieder entleert, sodass sich das Endoskop im Darm vorarbeiten kann. Das Verfahren ist zeitaufwendig und erfordert komplexe Handgriffe.
Das am MIT entwickelte System verfolgt einen anderen Ansatz: Ein flexibler Roboterschlauch wird direkt vorwärtsbewegt, wobei seine Bewegungen und seine Haftung an der Darmwand gezielt gesteuert werden.
Pneumatische Aktoren und eine Oberfläche nach dem Vorbild von Schlangenschuppen
Im Körper des Roboters sitzen multifunktionale Aktoren, die für Vortrieb und Ausrichtung sorgen. Jeder Aktor besitzt 4 pneumatische Kammern, in die Luft gepumpt wird. Über die Steuerung des Drucks können die Forschenden Schub-, Zug- und Lenkbewegungen auslösen.
Damit sich der Roboter auf der schleimbedeckten Darmschleimhaut fortbewegen kann, hat das Team zudem eine Beschichtung entwickelt, die der Haut von Schlangen nachempfunden ist.
Diese Oberfläche nutzt Kirigami, eine Schnitttechnik, mit der eine zunächst flache Struktur ihre Form verändern kann. Bläst sich ein Ballon auf, treten an der Oberfläche des Geräts kleine Erhebungen hervor. Sie erhöhen die Reibung an der Schleimhaut und ermöglichen es dem Roboter voranzukommen, ohne übermäßig am Gewebe zu ziehen.
Das Zusammenspiel aus pneumatischem Antrieb und kontrollierter Haftung bildet das Fortbewegungsprinzip des neuen Endoskops.
Kamera, Medikamentensprüher und Zange für Biopsien
Der MIT-Roboter dient nicht nur der Erkundung des Darms. Die Forschenden haben mehrere Instrumente für medizinische Eingriffe integriert:
- Eine Kamera, um das Innere des Dünndarms zu betrachten und zu filmen.
- Eine Sprühvorrichtung, um Medikamente lokal zu verabreichen.
- Eine kleine Zange, um bei Biopsien Gewebeproben zu entnehmen.
- Ein Abtragungsinstrument, mit dem sich kleine Polypen entfernen lassen.
Das medizinische Personal steuert den Roboter über ein externes Bediensystem. Das Gerät bleibt per Kabel mit einer Ausrüstung außerhalb des Körpers verbunden und ist dafür ausgelegt, über den Mund oder den Enddarm eingeführt zu werden.
Es handelt sich also um ein ferngesteuertes Roboterendoskop, dessen Bewegungen von medizinischem Fachpersonal gelenkt werden können.
Tierversuche: 2 m Strecke im Dünndarm zurückgelegt
In Tierversuchen gelang es den MIT-Forschenden, den Roboter rund 2 m weit durch den Dünndarm zu bewegen. Dieses Ergebnis stammt aus einem experimentellen Tierversuch und nicht aus einem klinischen Eingriff am Menschen.
Das Team prüfte außerdem die Funktion der verschiedenen Werkzeuge an Bord, darunter die Kamera, das System zur Medikamentenabgabe sowie die Instrumente zur Entnahme und Abtragung von Gewebe.
Die Versuche sind eine experimentelle Demonstration der Funktionen zur Fortbewegung, Beobachtung und Intervention. Der Roboter bleibt ein Forschungssystem und ist kein im Handel erhältliches Medizinprodukt.
Ziel des MIT: stärker automatisierte Dünndarmuntersuchung
Giovanni Traverso, Professor am MIT und Mitglied des Forschungsteams, gibt an, Ziel sei die Entwicklung eines Systems, mit dem sich die Untersuchung des Dünndarms stärker automatisieren lasse.
Die in Science Robotics veröffentlichte Arbeit verbindet damit eine von Schlangen inspirierte Fortbewegung mit Instrumenten der interventionellen Endoskopie. Über die externe Steuerung kann das medizinische Personal derzeit die Richtung des Roboters vorgeben. Die Tierversuche dienten dazu, seine Fähigkeit zur Fortbewegung und den Einsatz seiner medizinischen Werkzeuge zu überprüfen.