
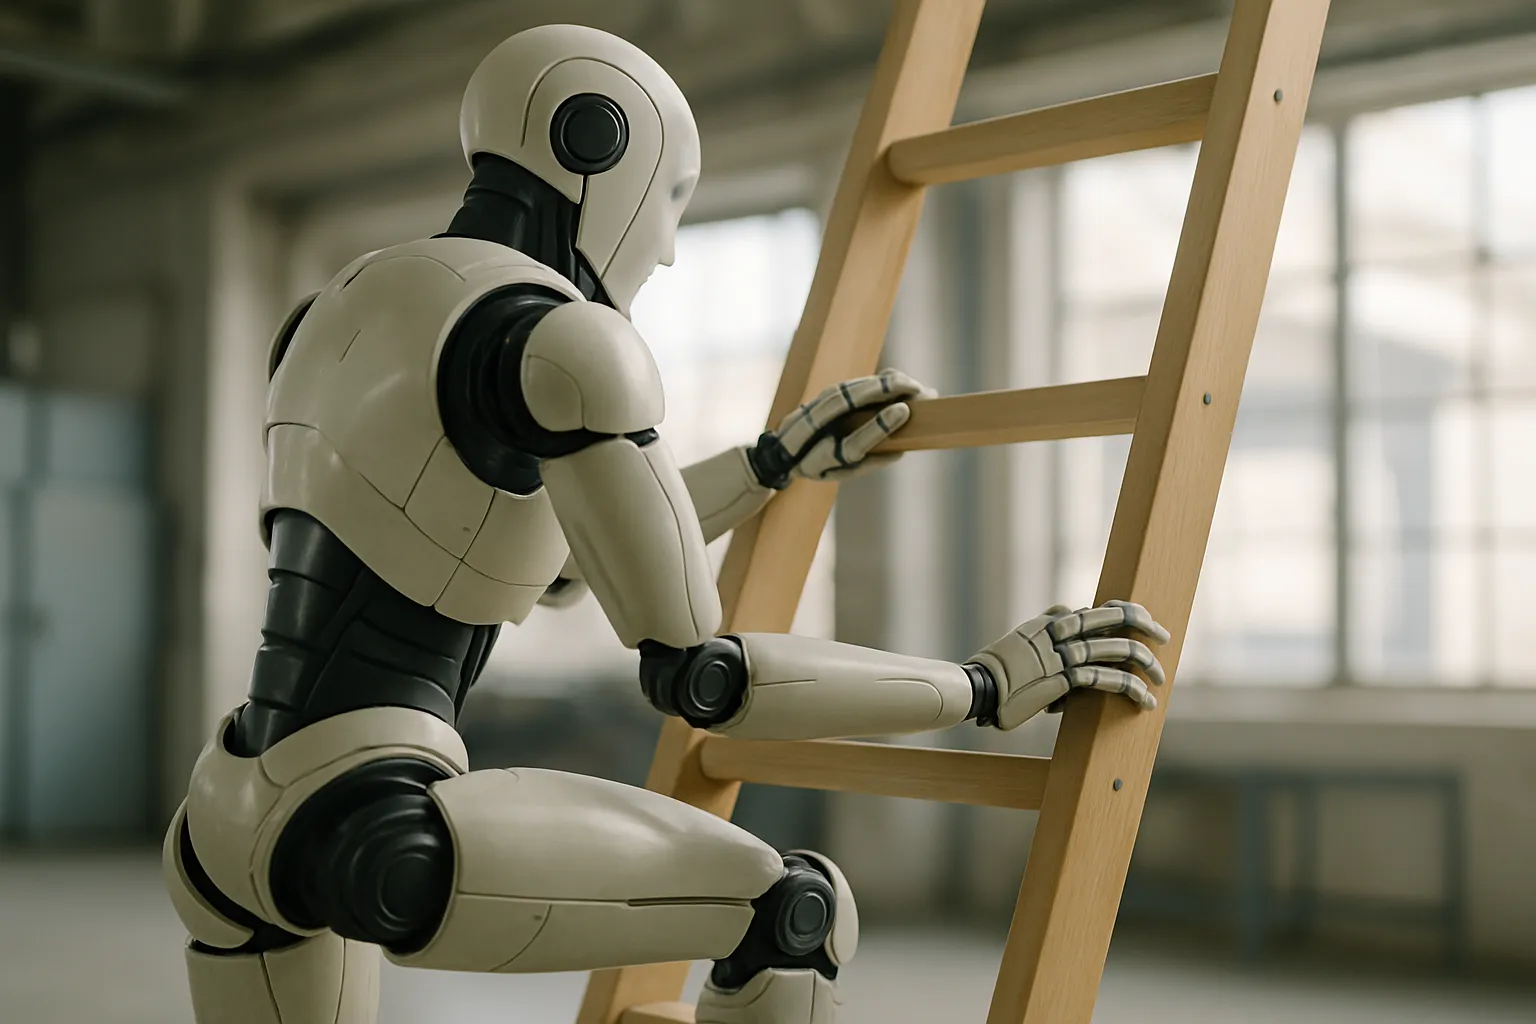
Figure AI hat auf X ein Video veröffentlicht, das einen humanoiden Roboter vom Typ Figure 03 beim Erklimmen einer Art Leitertreppe zeigt, also einer steilen Treppe mit festem Geländer. Gepostet hat die Aufnahme Brett Adcock, Gründer von Figure AI. Er schreibt, der F.03 steige nun vollständig autonom eine Leiter hinauf, ohne menschliche Fernsteuerung.
Im Video überwindet der Roboter drei Stufen, um auf ein Podest zu gelangen. Dabei steigt er nicht fließend im Wechselschritt: Er analysiert mehrfach seine Umgebung, sucht Haltepunkte für seine Hände und zieht sich dann langsam nach oben. Eine Erfolgsquote für diese Übung wird nicht genannt.
Leiterklettern: eine der anspruchsvollsten Aufgaben für humanoide Roboter
Das Besteigen einer Leiter gilt als eine der Königsdisziplinen der Bewegungssteuerung humanoider Roboter. Nötig sind eine präzise Wahrnehmung der Umgebung, darauf aufbauende Entscheidungen, eine exakte Koordination von Gliedmaßen und Rumpf sowie eine reaktive Balanceregelung in Echtzeit. Allerdings ist die Aufgabe hier einfacher als bei einer steiler angestellten Leiter, denn bei der erklommenen Struktur handelt es sich um eine Treppe mit festem Geländer.
Welche Technik dahintersteckt: Was das Video offenlässt
Zur eingesetzten Technik macht Adcock keine Angaben. Laut einer Analyse von heise online stützt sich die Steuerung wahrscheinlich auf das Vision-Language-Action-Modell „Helix“, das im Figure 03 integriert ist und lokal auf dem Roboter läuft. Das System ermöglicht komplexe Fortbewegungs- und Manipulationsaufgaben, etwa auf Anweisung einen zuvor nie gesehenen Gegenstand zu greifen.
„Helix“ hat kürzlich ein Update erhalten, das die visuelle Wahrnehmung mit der Bewegungssteuerung des gesamten Körpers verknüpft, damit sich der Roboter autonom in unbekannten Umgebungen bewegen kann. In der aktuellen Version fließen Bilder von Stereokameras ein, sodass der Roboter sowohl seine Umgebung als auch seine eigene Körperhaltung erfasst. Letztere wurde bislang ausschließlich über Propriozeption ermittelt, also über die interne Wahrnehmung von Gelenkstellungen und Gleichgewicht mithilfe von Sensoren in den Aktoren und im Körper. In schwierigem Gelände stieß dieser Ansatz an seine Grenzen. Die visuelle Selbstüberwachung soll präzisere Bewegungen, ein besseres Gleichgewicht und flüssigere Bewegungsabläufe ermöglichen.
Vorläufer bei Vierbeinern: ETH Zürich mit ANYmal im Jahr 2024
Neu ist die Herausforderung Leiter in der Robotik nicht. Bereits 2024 hatte die Eidgenössische Technische Hochschule Zürich (ETH Zürich) ihren vierbeinigen Roboterhund ANYmal per Reinforcement Learning darauf trainiert, eine senkrechte Leiter hinaufzuklettern, laut heise online mit einer Erfolgsquote von 90 %. Damit endet der Vergleich allerdings auch: Es handelt sich um eine vierbeinige Maschine an einer senkrechten Fläche, nicht um einen humanoiden Roboter auf einer Treppe mit Geländer.
Offen bleibt, wie häufig der Figure 03 die Übung erfolgreich absolviert.
Mehr zum Thema: Figure 03: Datenblatt, Akkulaufzeit und Einsatz bei BMW · Figure AI: humanoide Roboter, Helix-KI und BotQ-Fabrik