
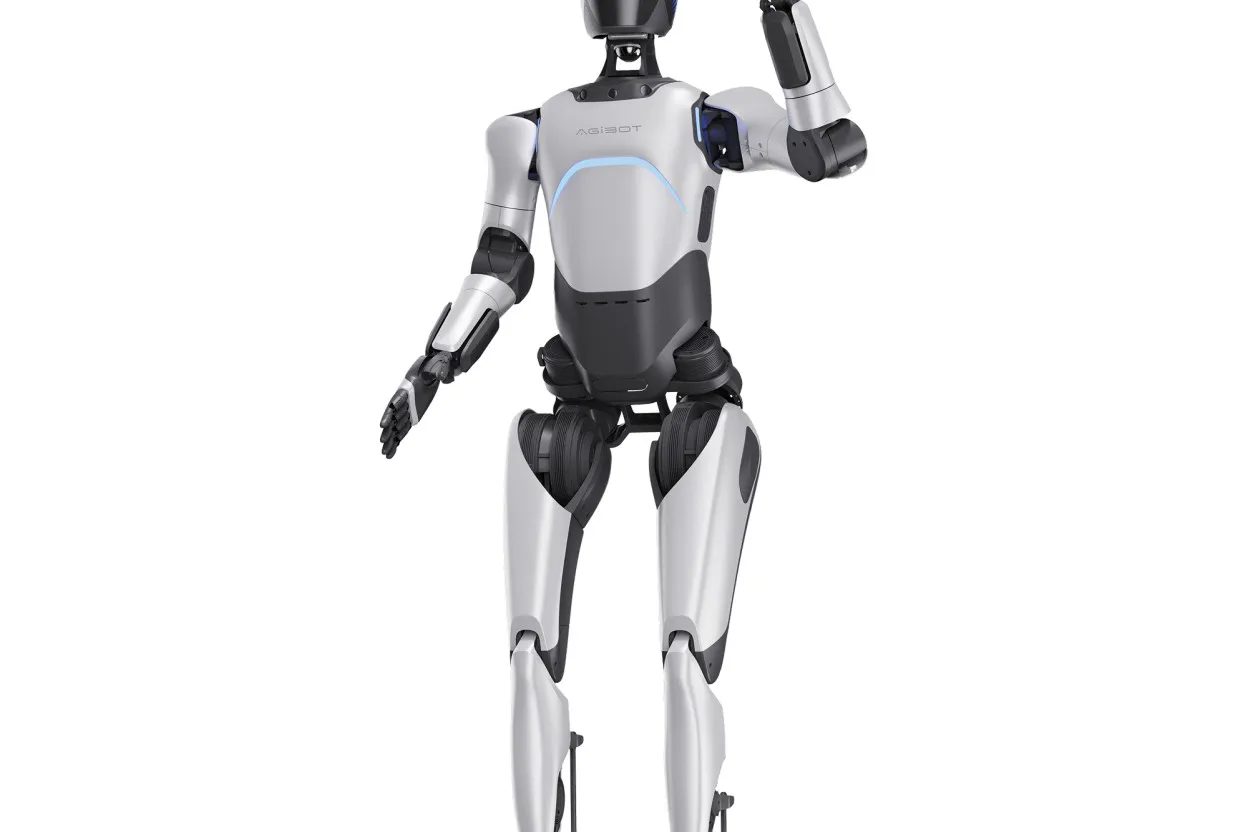
AGIBOT hat am 22. Oktober 2026 Physical Reasoning angekündigt, die vierte Version seines Datasets AGIBOT WORLD 2026. Die neue Datensammlung soll Roboter darauf trainieren, ihre Aktionen abhängig von den vorhandenen Objekten, von Hindernissen und vom Fortschritt einer Aufgabe zu wählen.
Mit der Veröffentlichung verlagert AGIBOT den Schwerpunkt von der Ausführung komplexer Bewegungen auf das Schlussfolgern, das zur Erledigung einer Aufgabe nötig ist. Ziel ist es, Robotersystemen beizubringen, das richtige Objekt zu erkennen, die Reihenfolge der Arbeitsschritte festzulegen und zu prüfen, ob das geforderte Ergebnis tatsächlich erreicht wurde.
Aufgaben, bei denen der Roboter seine Aktionen anpassen muss
AGIBOT veranschaulicht seinen Ansatz am Beispiel einer Hotel-Minibar, die aufgefüllt werden soll. Die Vorgabe lautet, genau drei volle Flaschen darin zu lassen. Der Roboter muss dafür leere von vollen Flaschen unterscheiden, die verbleibenden zählen und bestimmen, welche Objekte er entnehmen oder hinzufügen muss.
Eine vorab festgelegte Bewegungsabfolge reicht dafür nicht aus: Welche Aktionen nötig sind, hängt davon ab, was sich anfangs in der Minibar befindet.
Der Hersteller stellt zudem mehrere Situationen vor, mit denen unterschiedliche Arten des Schlussfolgerns trainiert werden sollen:
- Objektsuche: Pflegeprodukte in Schubladen finden und dabei berücksichtigen, welche Schubladen bereits durchsucht wurden.
- Umgang mit Hindernissen: eine Schachtel beiseiteschieben, die den Zugriff auf einen Schlüssel versperrt, und erst danach den Schlüssel greifen.
- Planung: vor einem Ausflug die Wettervorhersage abrufen und erst dann Sonnencreme oder einen Regenschirm auswählen.
Die Beispiele sollen die Fähigkeiten veranschaulichen, auf die das Dataset abzielt. Es handelt sich nicht um gemessene Leistungen eines kommerziell erhältlichen Roboters.
Neun Kategorien des Schlussfolgerns und drei Schwierigkeitsstufen
AGIBOT gliedert Physical Reasoning in neun Kategorien des Schlussfolgerns. Sie umfassen unter anderem die Objektauswahl, die Machbarkeit von Manipulationen, die Vorbedingungen einer Aktion, die Suche, die Verfolgung des Aufgabenstatus, die Planung, das Gedächtnis und die Organisation von Teilaufgaben.
In den Situationen variieren mehrere Parameter: die Anzahl der Objekte, vorhandene Hindernisse, der verfügbare Platz und der Fortschritt der Aufgabe.
Laut AGIBOT verteilen sich die Übungen auf drei Schwierigkeitsstufen, von einzelnen Entscheidungen bis zu Aufgaben, die mehrere Ziele und Randbedingungen kombinieren.
Diese Struktur soll es ermöglichen, Modelle auf Situationen zu trainieren, in denen dasselbe Bild je nach bereits ausgeführten Arbeitsschritten unterschiedliche Aktionen erfordern kann.
Detaillierte Annotationen verknüpfen Entscheidungen mit Bewegungen
Das Dataset ordnet jeder übergeordneten Anweisung Teilaufgaben und einzelne Aktionen zu. Die Annotationen beschreiben das zu manipulierende Objekt, den Ort des Eingriffs, die Arbeitsteilung zwischen den beiden Armen, den Zustand der Greifer und das erwartete Ergebnis.
Räumliche Informationen verknüpfen diese Beschreibungen mit den Positionen der Objekte und den in den Bildern sichtbaren Trajektorien.
AGIBOT nimmt zudem Beispiele für gelungene und fehlerhafte Ausführungen auf. Die Annotationen geben unter anderem an, ob das richtige Objekt ausgewählt, ob es korrekt abgelegt und ob die Mengenvorgaben eingehalten wurden.
Die Daten sind für die Erforschung von Systemen gedacht, die einen Fehler erkennen und ihre folgenden Aktionen daran anpassen können, statt eine vorab festgelegte Abfolge in jedem Fall weiter abzuarbeiten.
AGIBOT nutzt das Dataset bereits für künftige Modelle
Nach eigenen Angaben hat AGIBOT diese vierte Veröffentlichung bereits genutzt, um sein künftiges Agenten-Framework zu entwickeln und sein Foundation Model der nächsten Generation zu trainieren.
Es handelt sich um eine Ankündigung zu Trainingsdaten und Softwareentwicklung, nicht um die Markteinführung eines neuen humanoiden Roboters.
Die Veröffentlichung soll die Fähigkeit von KI-Modellen zum Schlussfolgern enger mit der physischen Ausführung robotischer Aufgaben verbinden.
Offen verfügbar, aber mit Einschränkung der kommerziellen Nutzung
AGIBOT bezeichnet Physical Reasoning als Open-Source-Veröffentlichung, die über das Repository AGIBOT WORLD 2026 auf Hugging Face zugänglich ist.
Das Repository weist die Lizenz CC BY-NC-SA 4.0 aus. Sie sieht unter anderem eine Einschränkung der kommerziellen Nutzung vor. Das ist ein wichtiger Punkt für Unternehmen, die die Daten für eigene Robotikentwicklungen nutzen wollen.