
Rhoda AI stellt Industrieroboter vor, die ihre Handhabung anpassen, wenn ein Objekt verrutscht oder ein Fehler auftritt. Eine Demonstration zeigt, wie sie mit der Architektur Direct Video-Action arbeiten. Kostenpflichtige Einsätze sind für Ende 2026 geplant.
Bei einem Besuch für die Sendung Field Trips with Schrep traf Mike Schroepfer Jagdeep Singh, Gründer und CEO von Rhoda AI, und sah sich mehrere industrielle Anwendungen an. Die Roboter hantierten mit Verpackungen von Autoteilen, transportierten Prüfgeräte und reagierten auf Störungen, die während der Vorführungen absichtlich herbeigeführt wurden. Das Unternehmen setzt auf eine KI, die die nächsten Schritte einer Handhabung visuell vorhersagt, bevor sie die Bewegungen des Roboters ansteuert.
Auspacken von Bauteilen: Roboter korrigiert eigene Fehler
Die ausführlichste Demonstration zeigt das Auspacken einer Kiste mit 10 kg Metallkugeln. Der Roboter muss die Verpackung öffnen, das Papier aus einer Kunststoffauskleidung entfernen, die Kugeln in einen Metallbehälter schütten und den Abfall aussortieren.
Dabei greift der Greifer versehentlich eine Kugel zusammen mit dem Papier. Der Roboter legt die Kugel daraufhin zurück, fasst das Papier neu und setzt die Arbeit fort.
Jagdeep Singh und Mike Schroepfer werfen zudem zerknülltes Papier in den Behälter. Der Roboter erkennt den zusätzlichen Abfall und entfernt ihn. In einer anderen Sequenz bleibt Papier in einer umgestülpten Plastiktüte hängen. Das System setzt dann beide Arme ein, um die Tüte neu auszurichten, das Papier herauszuziehen und zu entsorgen.
Diese Sequenzen zeigen die Fähigkeit, sich nach Störungen während einer Aufgabe wieder zu fangen. Der Roboter passt seine Bewegungen an die Lage der Objekte an, statt stur eine vorab festgelegte Abfolge von Bewegungen abzuarbeiten.
Radarsensoren für Fahrzeuge: Griff passt sich an veränderte Lage an
Eine zweite Anwendung von Rhoda AI betrifft die Prüfung von Kfz-Radarsensoren. Der Roboter nimmt die Einheiten von einem Förderband, legt sie in eine Prüfvorrichtung und bringt sie anschließend zu einer Ausgabestelle.
Als Jagdeep Singh Position und Ausrichtung eines Radarsensors auf dem Förderband verändert, passt der Roboter seinen Griff an und setzt die Handhabung fort.
Eine weitere Sequenz aus der Elektronikfertigung zeigt, wie per Teleoperation Daten für den Umgang mit Bauteilrollen gesammelt werden. Dabei handelt es sich um ferngesteuertes, überwachtes Lernen und nicht um eine autonome Demonstration.
So funktioniert Direct Video-Action: erst Bilder vorhersagen, dann steuern
Die Roboter basieren auf der von Rhoda AI entwickelten Architektur Direct Video-Action (DVA). Nach Angaben des Unternehmens beginnt der Ansatz mit einem Vortraining auf Hunderten Millionen Videoclips.
Auf Grundlage der jüngsten Beobachtungen seiner Umgebung sagt das Modell eine kurze Bildfolge voraus, die den erwarteten Fortgang der Aufgabe darstellt. Ein zweites Modell, ein sogenanntes inverses Dynamikmodell, übersetzt diese visuelle Vorhersage anschließend in Steuerbefehle für den Roboter.
Das System wiederholt diesen Zyklus, sobald neue Beobachtungen eintreffen. Die Videovorhersage legt damit unmittelbar das angestrebte Verhalten fest, statt lediglich Trainingsbeispiele für ein anderes Modell zu erzeugen.
Jagdeep Singh nennt 10 bis 20 Stunden Teleoperationsdaten, um eine bestimmte Aufgabe zu erlernen. Dieser Wert bezieht sich auf die Anpassung des Systems an einen konkreten Arbeitsschritt nach dem Video-Vortraining. Er entspricht nicht der gesamten Datenmenge, die für die Entwicklung der KI verwendet wurde.
KI-Inferenz in der Cloud, Steuerung direkt auf dem Roboter
Während des Besuchs erklärt Jagdeep Singh, dass die Inferenz der KI-Modelle in der Cloud läuft, während die Low-Level-Steuerbefehle direkt auf dem Roboter ausgeführt werden.
Zudem seien die in den Demonstrationen eingesetzten Modelle weder destilliert noch quantisiert. Rhoda AI habe somit noch Spielraum für Optimierungen, um seine Systeme auf den industriellen Einsatz vorzubereiten.
Durch diese Aufteilung zwischen entfernter Rechenleistung und Steuerung an Bord werden die Verfügbarkeit des Netzwerks und die Wiederaufnahme des Betriebs nach einer Unterbrechung zu wichtigen Faktoren für künftige Einsätze.
Hardware: zwei Arme mit je sieben Freiheitsgraden und fahrbare Basis
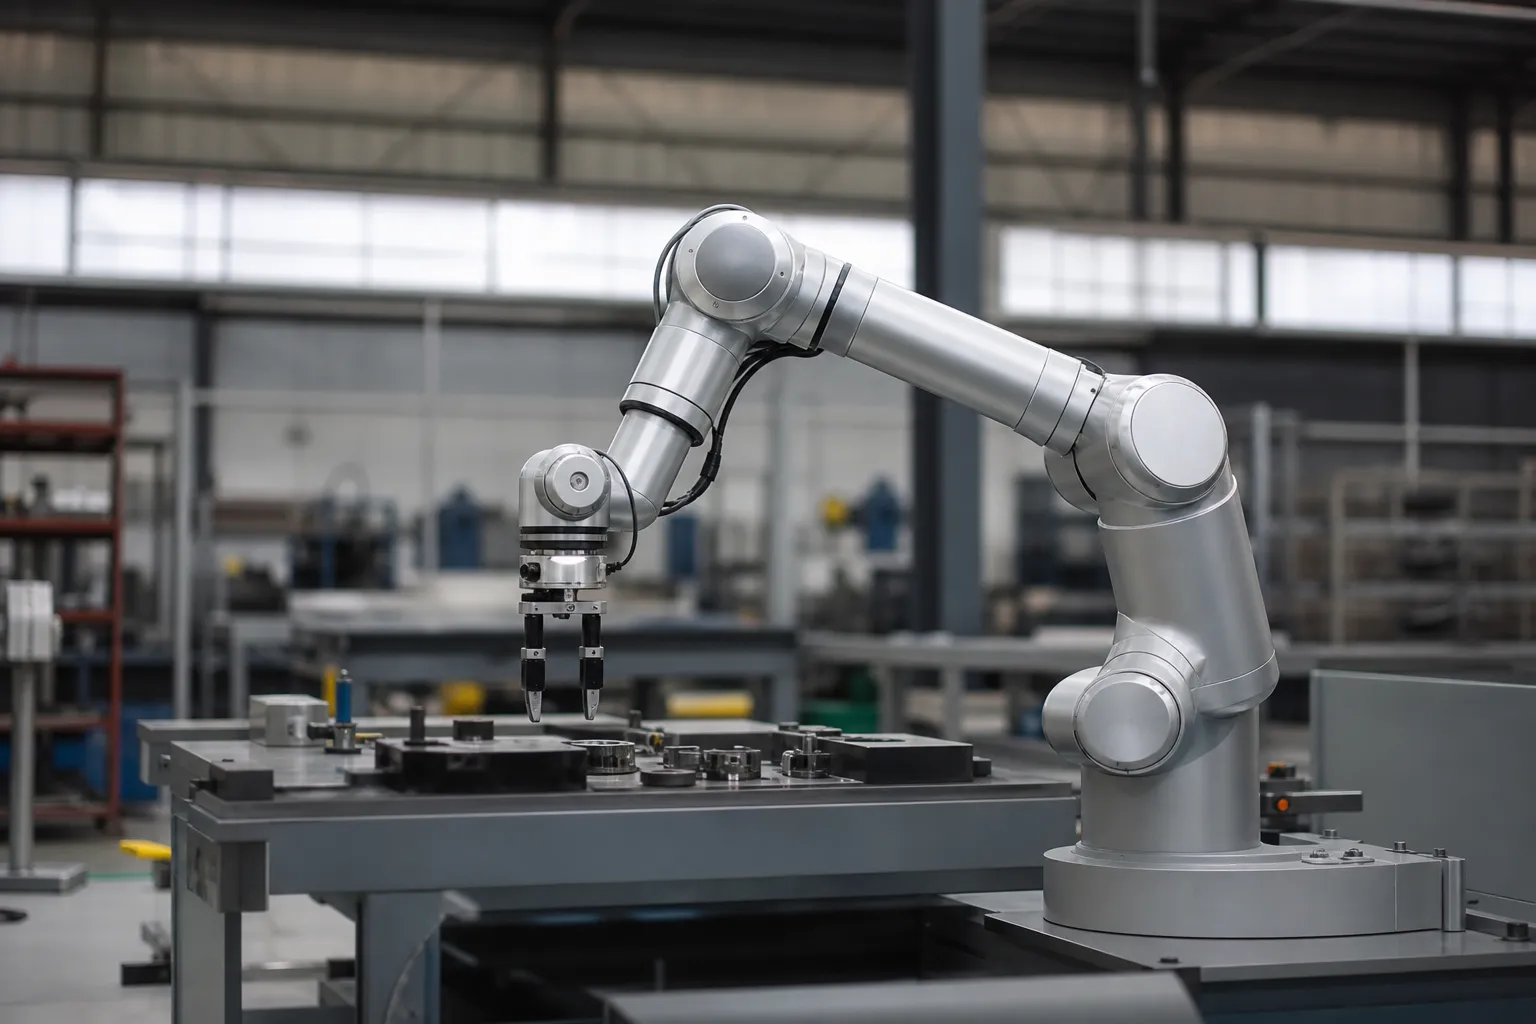
Die von Rhoda AI gezeigten Systeme nutzen zwei Roboterarme mit jeweils sieben Freiheitsgraden, ausgestattet mit Zweifingergreifern.
Für den Produktionseinsatz beschreibt Jagdeep Singh eine Konfiguration auf fahrbaren Basen mit Rädern. Er begründet diese Wahl mit den Bedenken von Industriekunden hinsichtlich der Komplexität der Maschinen und ihrer Fähigkeit, sicher anzuhalten.
Diese Hardwareausrichtung passt zu den Anwendungen, die während des Besuchs zu sehen waren: Auspacken, Sortieren von Material, Handhabung von Bauteilen und Beschickung von Prüfstationen.
Rhoda AI plant kostenpflichtige Industrieeinsätze bis Ende 2026
Rhoda AI will seine Roboter noch vor Ende 2026 im Rahmen kostenpflichtiger Verträge in Produktionsumgebungen einsetzen. Dabei handelt es sich um ein vom Unternehmen angekündigtes kommerzielles Ziel, das von den während des Besuchs gezeigten Demonstrationen zu unterscheiden ist.
Begleitend plant Rhoda AI ein Robot Operations Center, eine Fernbetriebszentrale, die den Betrieb der bei Industriekunden installierten Roboter unterstützen soll.