
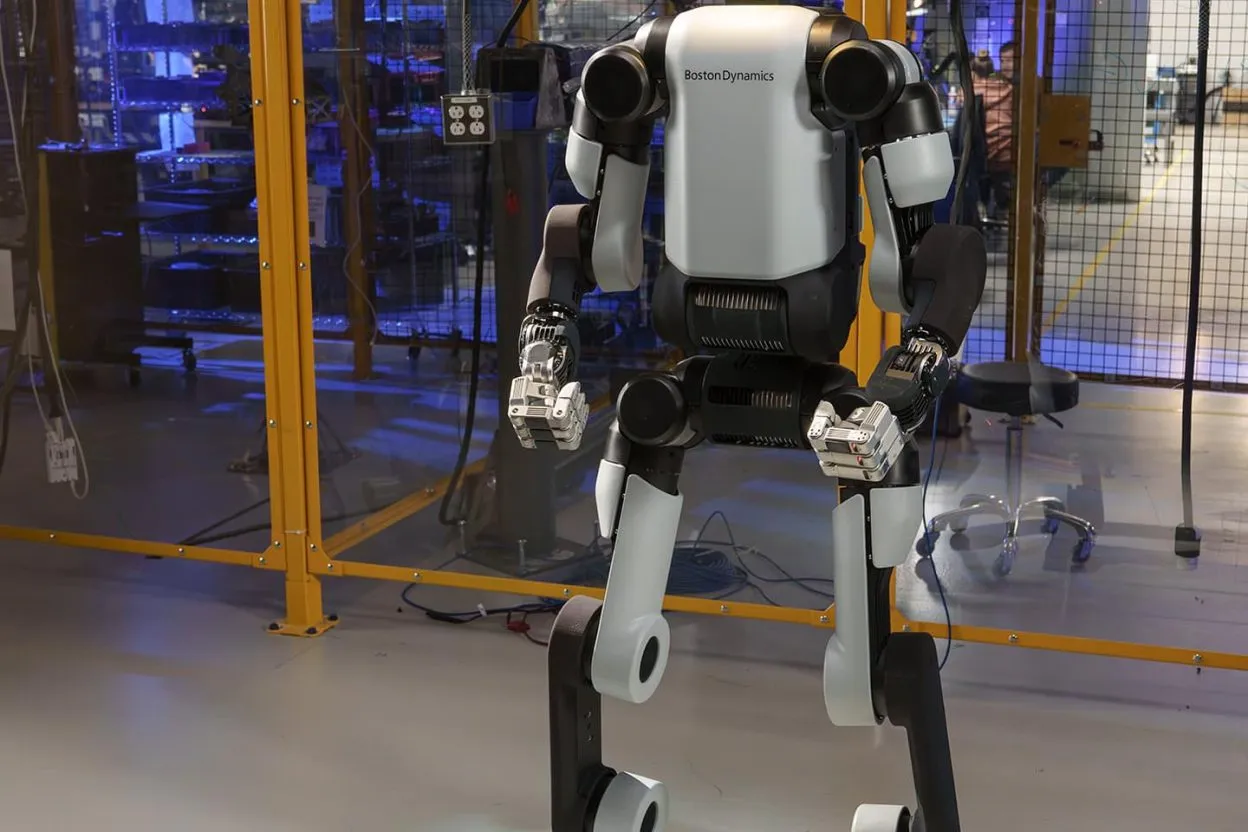
Boston Dynamics hat im Januar 2026 eine neue Version seines humanoiden Roboters Atlas vorgestellt. Nach den veröffentlichten Spezifikationen verfügt sie über 56 Freiheitsgrade und kann bis zu 49,9 kg heben. Die Weiterentwicklung zeigt, welche Fortschritte die humanoide Robotik bei der Hardware macht.
Die neue Atlas-Version erscheint in einer Phase, in der sich die Entwicklung humanoider Roboter deutlich beschleunigt. Die Hersteller wollen bestimmte menschliche Fähigkeiten nachbilden, insbesondere das Greifen und Handhaben von Objekten, die Wahrnehmung der Umgebung und die Mobilität. Mit der wachsenden Zahl an Gelenken und Steuerungssystemen stellen sich allerdings Fragen nach mechanischer Komplexität, Energieverbrauch und Wirtschaftlichkeit im industriellen Einsatz.
Atlas im Überblick: 2,28 m Reichweite und vollständig drehbare Gelenke
Die von Boston Dynamics im Januar 2026 präsentierte Atlas-Version weist mehrere technische Merkmale auf:
- 56 Freiheitsgrade (DoF), über die sich die Bewegungen der einzelnen Gelenke steuern lassen.
- Gelenke, die vollständige Drehungen ausführen können und so den Bewegungsspielraum erweitern.
- Eine Reichweite von bis zu 2,28 m, laut den veröffentlichten Spezifikationen.
- Eine maximale Traglast von 49,9 kg, laut den veröffentlichten Spezifikationen.
Die Daten zeigen, welchen Grad an mechanischer Raffinesse Boston Dynamics anstrebt. Sie beschreiben allerdings die angegebenen Fähigkeiten des Roboters und sind für sich genommen kein Maßstab für seine Leistung im industriellen Dauerbetrieb.
Warum die humanoide Form den Einsatz an menschlichen Arbeitsplätzen erleichtert
Der Reiz eines humanoiden Roboters liegt vor allem darin, dass er sich potenziell in Umgebungen bewegen kann, die ursprünglich für Menschen gebaut wurden. Mit Gelenkarmen erreicht er Geräte und Ausrüstung, Beine können die Fortbewegung auf unebenem Untergrund erleichtern.

Diese Bauweise bringt jedoch erhebliche Einschränkungen mit sich. Um auf zwei Beinen das Gleichgewicht zu halten, müssen zahlreiche Aktoren, Motoren und Gelenke koordiniert werden. Die Steuerungssysteme müssen zudem die Verlagerungen des Schwerpunkts und die dynamischen Lasten ausgleichen, denen die Struktur ausgesetzt ist.
Jedes zusätzliche Bauteil erhöht Gewicht, Energiebedarf und Wartungsaufwand. Ob sich ein Humanoide für ein Unternehmen wirtschaftlich lohnt, hängt daher von den Aufgaben ab, die er tatsächlich erledigen kann, und von der damit verbundenen Kapitalrendite.
Physische KI soll Roboter an unterschiedliche Aufgaben anpassen
Über die Mechanik hinaus hängt die Entwicklung vielseitig einsetzbarer Roboter von den Fortschritten der physischen KI ab. Dieser Ansatz verbindet die Wahrnehmung der Umgebung, die Bewegungssteuerung und Lernmechanismen.
Eine der Technologien, an denen geforscht wird, sind Vision-Language-Action-Modelle, kurz VLA. Sie verarbeiten visuelle Beobachtungen und in natürlicher Sprache formulierte Anweisungen und erzeugen daraus Handlungsrepräsentationen oder Steuerbefehle für den Roboter.
Ihr Vorteil besteht darin, dass sich ein und dieselbe Softwarearchitektur auf mehrere Aufgaben und Roboterplattformen übertragen lässt. Wie robust sie in unterschiedlichen Umgebungen arbeiten, ist allerdings umstritten, vor allem wenn die Situationen deutlich von den Daten abweichen, mit denen sie trainiert wurden.
Forschende erzeugen außerdem synthetische Daten, um Versuche unter realen Bedingungen zu ergänzen. Ziel ist es, die Fähigkeit robotischer Systeme zu verbessern, auf unterschiedlichste Situationen zu reagieren.
Roboterhände und Wahrnehmung bleiben technische Herausforderungen
Ein weiteres zentrales Thema für humanoide Roboter wie Atlas ist das Greifen und Handhaben von Objekten. Dank Fortschritten bei Aktoren, Motoren und Bildverarbeitungssystemen lassen sich Bewegungen präziser steuern und verschiedene Objekte erkennen.

Auch eine verbesserte Propriozeption, also die Fähigkeit eines Roboters, die Lage seiner eigenen Gliedmaßen im Raum zu erfassen, trägt zur Koordination der Bewegungen bei.
Eine Roboterhand zu konstruieren, die große Verpackungen ebenso zuverlässig handhabt wie kleine, empfindliche Gegenstände, ist jedoch besonders schwierig. Eine Alternative sind austauschbare Endeffektoren, die auf die jeweiligen Objekte und Arbeitsschritte zugeschnitten sind.
Kameras lassen sich zudem in der Nähe der Handgelenke oder Greifwerkzeuge anbringen statt in einem Roboterkopf. Ebenso kann ein ausfahrbarer Mechanismus hohe Regale erreichbar machen, ohne dass dafür ein großer humanoider Aufbau nötig ist.
Roboter mit Rädern behalten in der Industrie ihre Vorteile
Die zweibeinige Fortbewegung, typisch für Humanoide, ermöglicht es, sich auf unebenem Gelände zu bewegen. Sie erfordert allerdings eine aufwendigere Mechanik und Elektronik als ein Fahrwerk mit Rädern.
Ein Roboter auf Rädern kommt mit einem vergleichsweise einfachen Antrieb aus, der sein Gewicht direkt trägt. Roboterbeine dagegen benötigen mehrere Gelenke, Aktoren, Lager, Kabel und zusätzliche Steuerungssysteme.
Diese Komplexität erhöht die Anforderungen an Verkabelung, Wärmemanagement und Stromversorgung. Das zusätzliche Gewicht kann außerdem den Energiebedarf für die Fortbewegung steigern.
Für viele industrielle Anwendungen sind Plattformen mit Rädern daher eine Alternative zur zweibeinigen Fortbewegung. Ob ein vollständig humanoider Aufbau oder ein modularer Roboter gewählt wird, hängt vor allem von der Arbeitsumgebung ab und davon, welche Greif- oder Bewegungsfähigkeiten gefragt sind.