
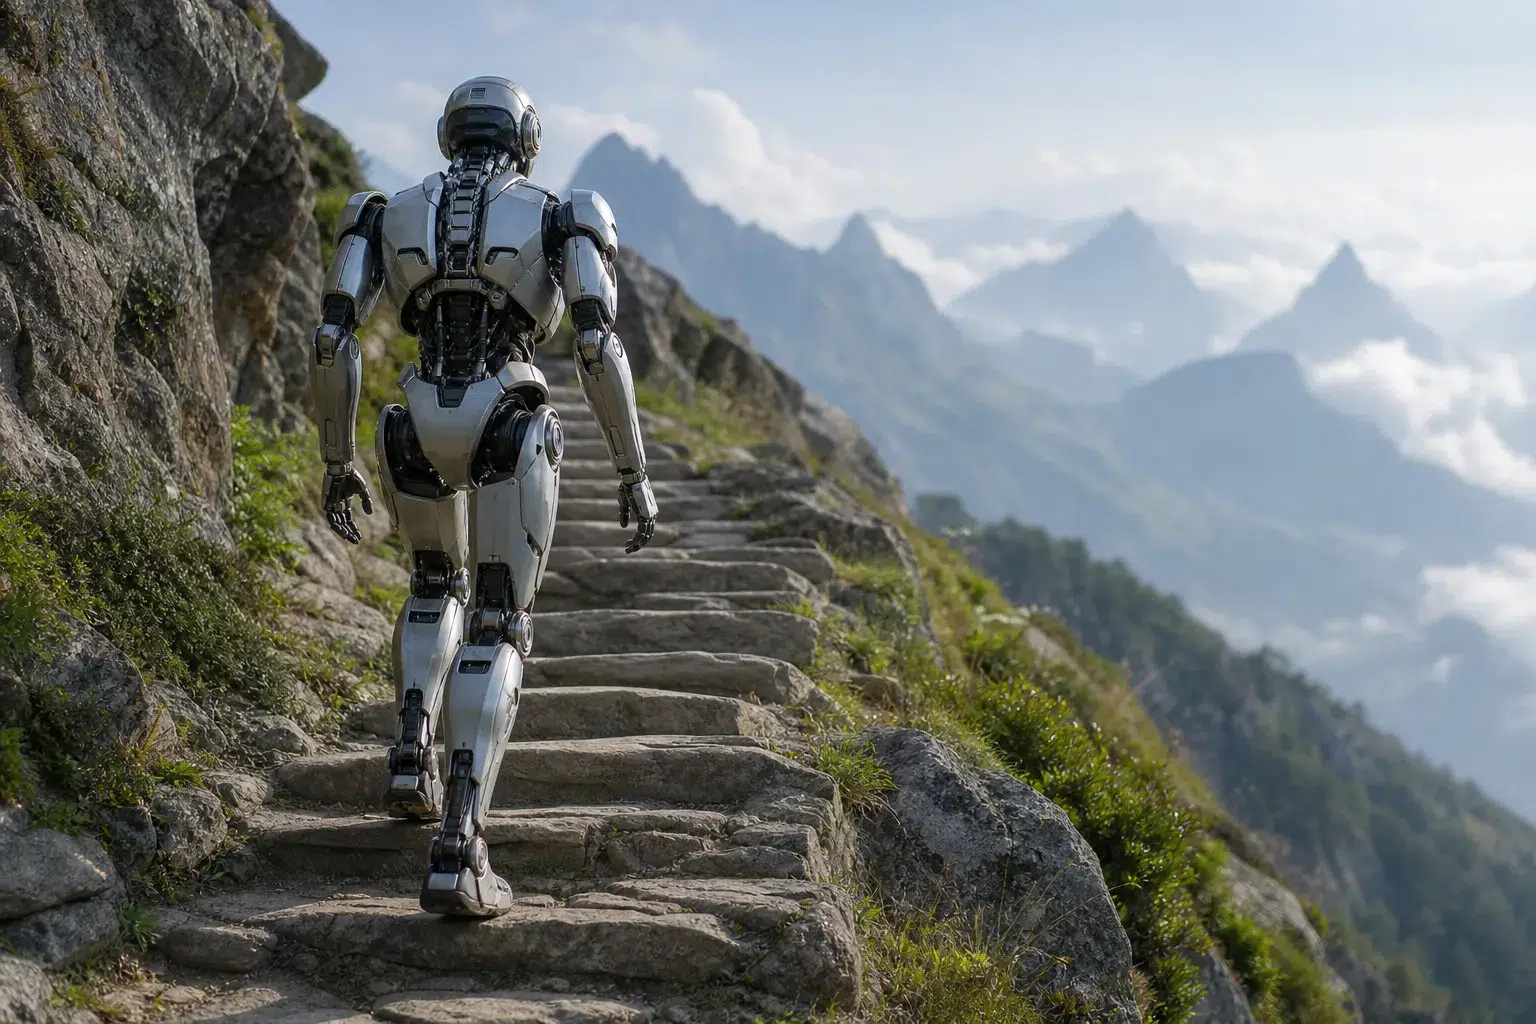
Bei der ersten Ausgabe des weltweiten CMG-Wettbewerbs für Kletterroboter am Taishan treten zweibeinige und vierbeinige Maschinen auf einer echten Bergstrecke an. Die Teams erproben ihre Technik für Navigation, Wahrnehmung und Gleichgewicht an unregelmäßigen Treppen.
Der Wettbewerb findet in Tai’an in der chinesischen Provinz Shandong statt und führt über den alten gepflasterten Pfad von Hongmen nach Zhongtianmen. Laut CMG umfasst die Strecke 3.100 Stufen und 600 Meter Höhenunterschied. Die Teilnehmer müssen Treppen mit wechselnder Stufenhöhe und -breite bewältigen, dazu Abschnitte, die mit Kieselsteinen bedeckt sind. Ziel ist es, verschiedene robotische Lösungen unter realen Bedingungen im Gebirge zu testen statt in einer Laborumgebung.
Roboterhunde kartieren die Strecke per Lidar
Vor dem Aufstieg erkunden die Teams den Weg, um Stufen, Steigungen und Hindernisse zu erfassen. Diese Kartierung ist für vierbeinige Roboter ebenso ein wichtiger Schritt wie für humanoide.
Ein Navigationsingenieur eines teilnehmenden Teams erklärt, der Roboterhund des Teams analysiere das Gelände mit einem Lidar mit Infrarot-Laserstrahlen. Das System erkennt unter anderem Treppen, Felsen, Bäume und Hindernisse am Wegrand.
Aus den Messungen entsteht eine dreidimensionale Punktwolke, die anschließend in das Navigationssystem des Roboters einfließt. So kann der Roboter seine Route festlegen, bevor er den Aufstieg beginnt.
Dank ihrer vier Beine haben Roboterhunde eine stabile Standfläche und einen Gang, der sich an Unebenheiten im Gelände anpasst. Sobald ihre Route feststeht, kommen sie auf gut begehbaren Abschnitten schnell voran.
Humanoide Roboter mit Kamera auf der Brust: bessere Sicht auf die Stufen
Humanoide Roboter stehen wegen ihres zweibeinigen Körperbaus vor einer zusätzlichen Schwierigkeit. Ihr höherer Schwerpunkt erfordert beim Aufstieg eine präzise Kontrolle der Körperhaltung, vor allem wenn sich die Stufenhöhe ändert.
Bei einigen Modellen im Wettbewerb haben die Teams die Kamera auf der Brust statt am Kopf angebracht. Dadurch sitzt das Wahrnehmungssystem näher am Boden, und die toten Winkel vor den Füßen werden kleiner.
Ein Testingenieur eines teilnehmenden Teams beschreibt das Prinzip: Erkennt der Roboter eine Stufe, hebt er den Fuß anhand der aufgenommenen Bilder und eines Steuerungsalgorithmus an. Laut diesem Ingenieur hat die Kamera dabei einen Bereich etwa 45 Grad vor der Fußspitze klar im Blick und kann so die Bewegung führen.
Dieser Ansatz setzt auf die Wahrnehmung von Hindernissen aus der Nähe statt auf eine Sicht, die vor allem nach vorn auf den weiteren Streckenverlauf gerichtet ist.
Zweibeiniger Roboter passt seine Schritte ohne Kamerasicht an
Ein anderes teilnehmendes Team erprobt eine abweichende Methode: Sein Roboter steigt die Stufen ohne visuelle Wahrnehmung hinauf. Seine Fortbewegung stützt sich auf mechanische Informationen, die beim Gehen erfasst werden.
Setzt ein Fuß auf, wertet das System die auf die Gelenke wirkenden Kräfte und die Haltung des Roboters aus, um die Länge des nächsten Schritts anzupassen. Die Korrekturen erfolgen fortlaufend und in Echtzeit, damit der Roboter im Gleichgewicht bleibt.
Dieser Ansatz beruht also auf der Reaktion auf den Bodenkontakt, anders als Systeme, die die Stufen visuell analysieren, bevor der Fuß aufgesetzt wird. Beide Methoden zeigen unterschiedliche technische Strategien für ein und dieselbe unregelmäßige Strecke.
Qualifikation zwingt Veranstalter zu neuen Regeln für die Schiedsrichter
Die ersten Qualifikationsläufe haben zudem zu einer Änderung des Reglements geführt. Nach Angaben des Hauptschiedsrichters waren einige Roboter zu schnell, als dass die Schiedsrichter sie während des gesamten Aufstiegs zu Fuß hätten begleiten können.
Das Organisationskomitee hat die durchgehende Begleitung der Maschinen deshalb durch Schiedsrichter an festen Posten ersetzt. Jeder Schiedsrichter überwacht nun einen festgelegten Streckenabschnitt und notiert mögliche Regelverstöße, wenn die Teilnehmer vorbeikommen.
Laut dem Hauptschiedsrichter deckt jeder Posten in der Regel eine Strecke von etwa 50 bis 60 Metern ab. Auf geraden Abschnitten mit guter Sicht kann der Abstand größer ausfallen. In Kurven mit eingeschränkter Sicht müssen die Schiedsrichter einander sehen können.
Die Veranstalter geben an, während der Läufe vergleichsweise wenige Regelverstöße beobachtet zu haben. Das System berücksichtigt außerdem, dass die Akkus der Roboter gewechselt werden können, damit sie den Aufstieg fortsetzen, während die Schiedsrichter an ihren Kontrollposten bleiben.