
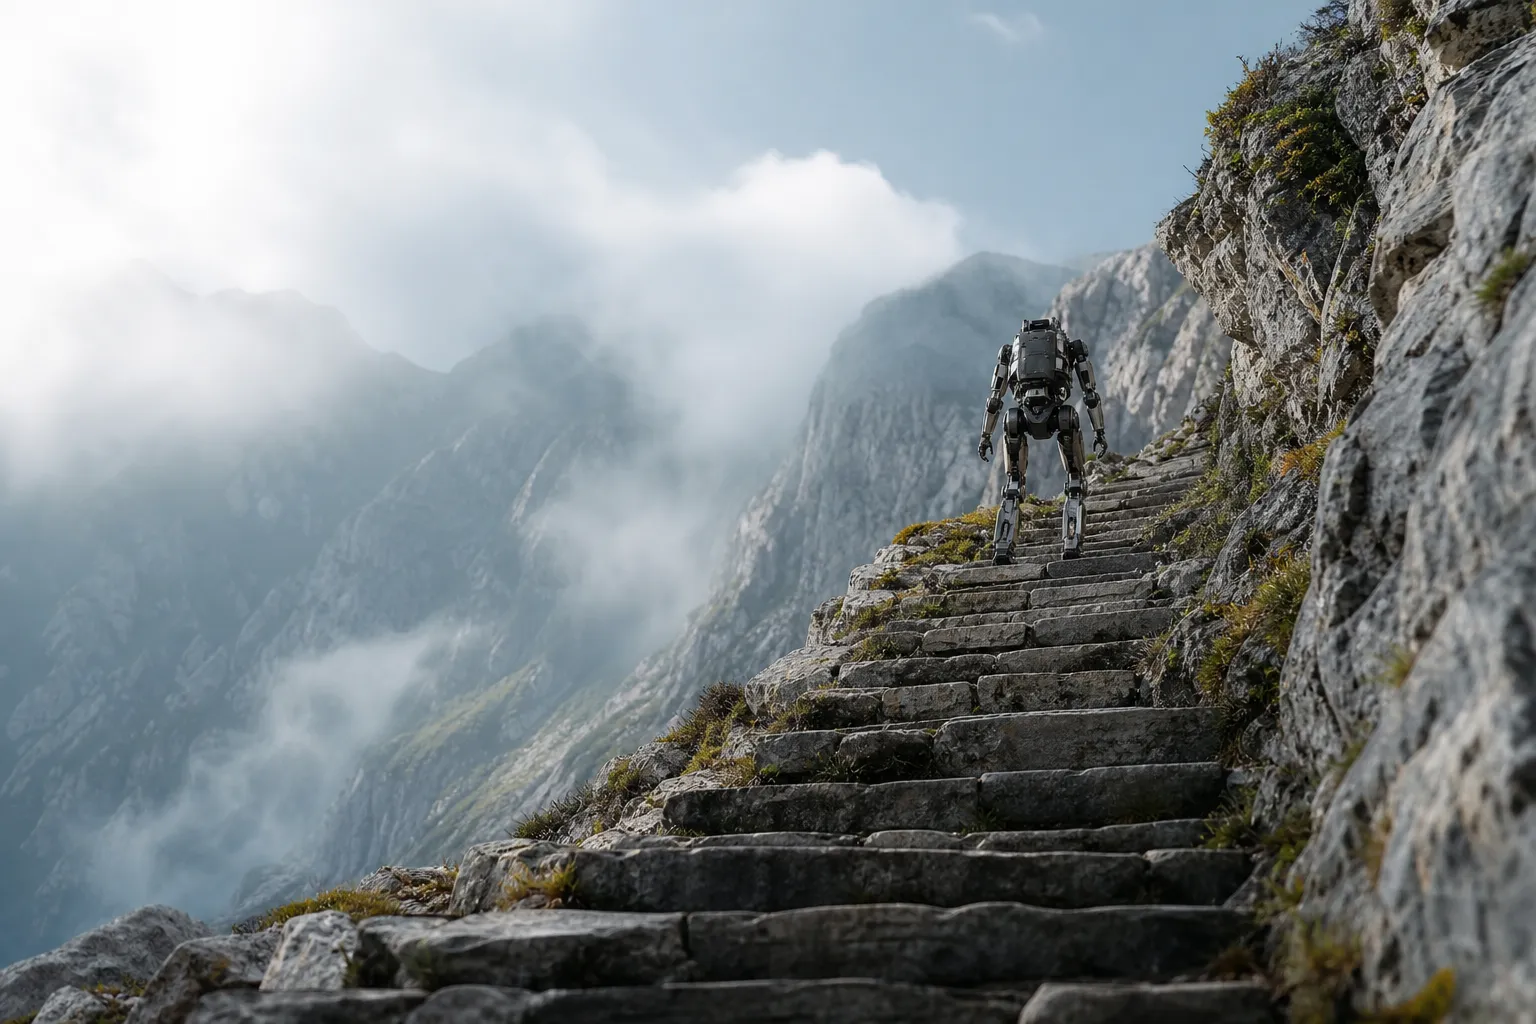
Am 2. November startet in China der erste CMG-Weltwettbewerb, bei dem Roboter den Tai Shan besteigen. Humanoide und vierbeinige Roboter müssen 3.100 Stufen und 600 Meter Höhenunterschied bewältigen. Dafür setzen sie Wahrnehmungs- und Gleichgewichtssysteme ein, die auf das Gelände abgestimmt sind.
In Tai’an in der chinesischen Provinz Shandong bereiten sich Roboter verschiedener Kategorien auf einen Wettbewerb vor, der auf den historischen Wegen des Tai Shan ausgetragen wird. Der Wettkampf, den CCTV News am 1. November vorstellte, soll die Maschinen mit den Schwierigkeiten einer echten Berglandschaft konfrontieren statt mit den kontrollierten Bedingungen im Labor.
Bergstrecke mit 3.100 Stufen als Härtetest für Roboter
Nach Angaben von CCTV News führt die Route der Teilnehmer von Hongmen nach Zhongtianmen. Die Strecke umfasst 3.100 Stufen und 600 Meter Höhenunterschied. Die Treppen sind unterschiedlich hoch und breit, hinzu kommen mit Kieselsteinen gepflasterte Abschnitte.
Für Su Qingwei, den Chefschiedsrichter des Wettbewerbs, ist die Anpassung an diese Unregelmäßigkeiten die größte technische Herausforderung. Die Roboter müssen die Beschaffenheit des Weges erkennen und ihre Fortbewegung an die jeweiligen Hindernisse anpassen.
Der Wettbewerb dient zudem als Testplattform für Robotertechnik, die für bergiges Gelände gedacht ist. Ziel ist laut den Veranstaltern, deren Entwicklung hin zu praktischen Anwendungen voranzutreiben.
Wie humanoide Roboter Sensorik und Gleichgewicht an Treppen anpassen
Vor dem Aufstieg erkunden die zweibeinigen und vierbeinigen Roboter die gesamte Strecke, um das Gelände zu kartieren.
Vierbeinige Roboter haben eine stabilere Standfläche und einen geschmeidigen Gang. Laut den von CCTV News verbreiteten Erläuterungen kommen sie schnell voran, sobald sie die grobe Richtung erkannt haben.
Für humanoide Roboter gelten bei der Fortbewegung andere Bedingungen. Ihr höherer Schwerpunkt erfordert eine präzise Kontrolle der Körperhaltung, und jede Stufe verlangt eine Anpassung der Bewegung.
Einige humanoide Roboter tragen ihre visuellen Sensoren deshalb an der Brust statt weiter oben. Diese Anordnung senkt ihr Wahrnehmungsfeld ab, sodass sie die Stufen und den Bereich vor ihren Füßen besser erfassen.
Ein weiterer zentraler Baustein ist die Kontrolle der Bodenkontakte. Setzt der Fuß auf, nutzt der Roboter die auf seine Gelenke wirkenden Kräfte und Informationen über seine Körperhaltung, um die Länge des nächsten Schritts anzupassen und das Gleichgewicht zu halten. Diese Korrekturen erfolgen fortlaufend und in Echtzeit.
Schiedsrichter nach den Qualifikationsläufen an festen Posten
Die vorangegangenen Qualifikationsläufe haben zudem zu einer Regeländerung geführt. Die Roboter waren teils zu schnell, als dass die Schiedsrichter sie über die gesamte Distanz zu Fuß hätten begleiten können.
Das Organisationskomitee hat die durchgehende Begleitung der Teilnehmer deshalb durch ein Schiedsrichtersystem mit festen Posten ersetzt.
Su Qingwei begründet diese Änderung mit der unterschiedlichen Ausdauer der elektrisch betriebenen Maschinen und der Menschen, die sie überwachen. Nach einem Akkuwechsel kann ein Roboter in hohem Tempo weiterlaufen, während die Schiedsrichter an ihre körperlichen Grenzen gebunden bleiben.