
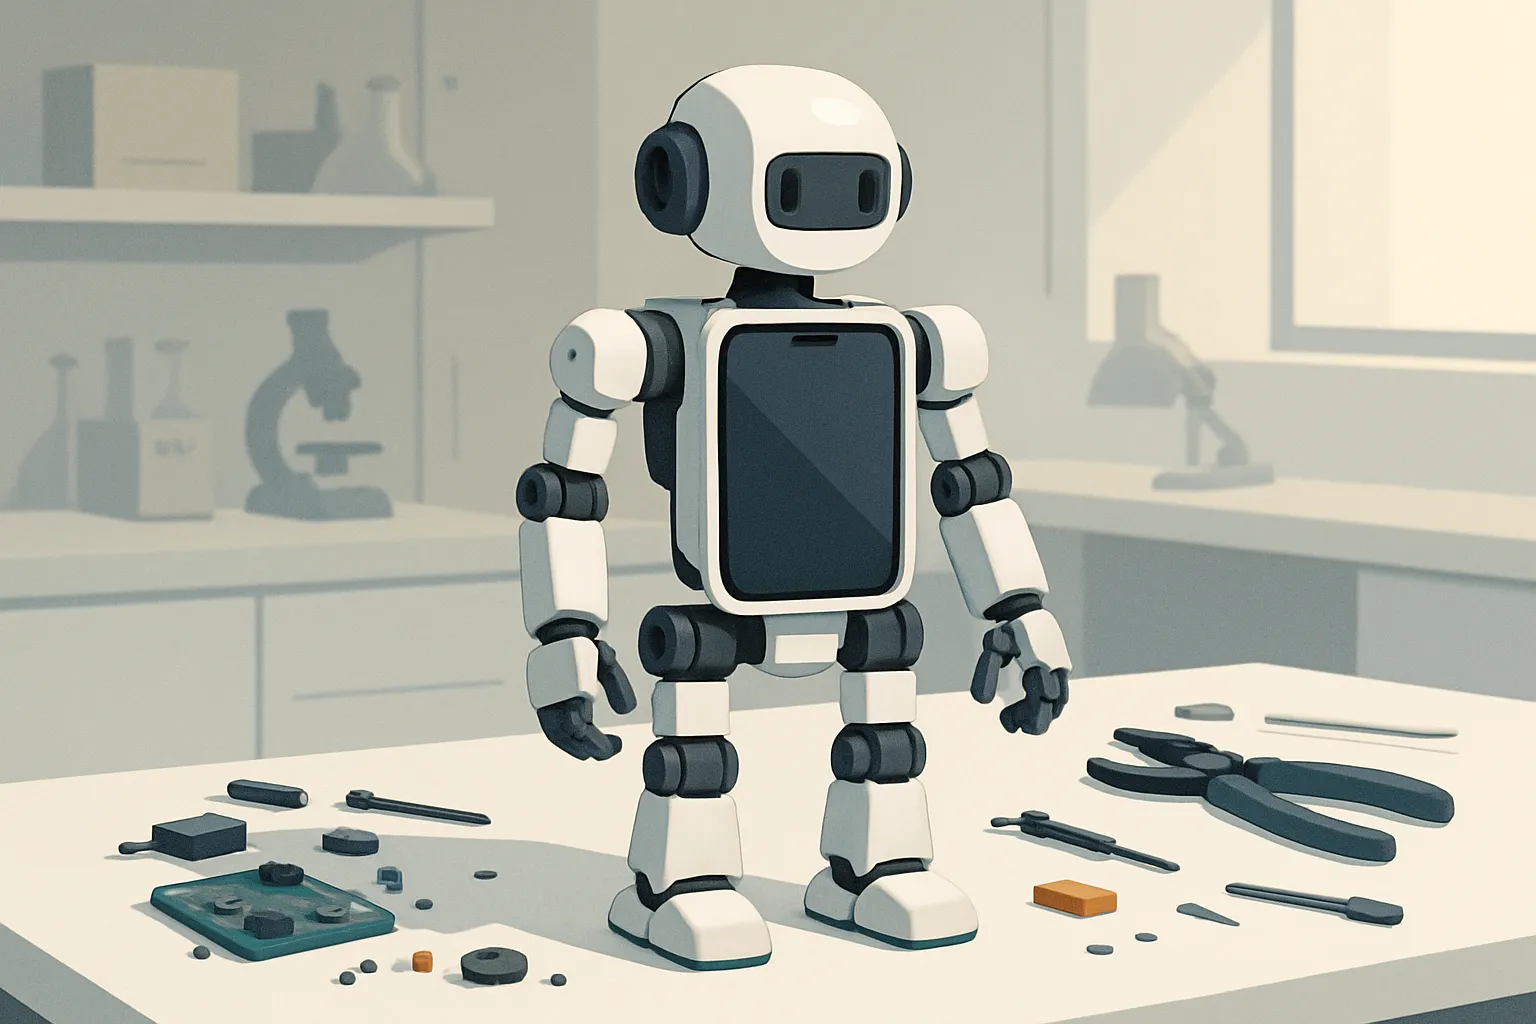
Un smartphone qui dort dans un tiroir devient le cerveau d’un robot humanoïde. C’est le principe du PhoneBot, développé par une équipe de l’University of California Los Angeles (UCLA) et décrit dans un préprint publié sur arXiv sous le titre « PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones ». La machine mesure 48 cm et pèse 1,8 kg. Son originalité tient à ce qu’elle ne réclame aucun capteur dédié.
Le téléphone Android logé dans le torse assure tout : la puissance de calcul pour piloter les moteurs, les capteurs de mouvement pour la position dans l’espace, les caméras, le GPS et le Wi-Fi pour la commande à distance. Selon les chercheurs, l’idée est de récupérer un appareil déjà équipé plutôt que d’empiler des composants.
Quatre modèles de téléphone testés, dont un de 2017
L’équipe ne vise pas le haut de gamme. Elle a testé quatre appareils : un Honor 9 de 2017, un Moto G de 2025, un Samsung Galaxy A16 5G et un Moto G de 2024. Tous ont pu assurer les fonctions de base du robot, à savoir le contrôle des mouvements, le traitement des données des capteurs et le traitement d’image. Un smartphone récent n’est donc pas nécessaire.
Une réserve toutefois, signalée par les chercheurs : sur le Honor 9, l’absence du service Google empêchait d’utiliser la fonction de cartographie. Pour exploiter l’ensemble des capacités, il faut donc vérifier au préalable le matériel et le logiciel de l’appareil retenu.
Treize moteurs, pas de bras, une marche sur sol plat
Le PhoneBot compte pour l’instant 13 moteurs : six par jambe et un pour la rotation du torse. Ce pivot du buste, où est encastré le téléphone, permet de réorienter la caméra sans que le robot ait à se repositionner avec ses jambes. Il n’a pas encore de bras ; les chercheurs indiquent qu’ils doivent arriver à un stade ultérieur.
L’apprentissage de la locomotion a d’abord eu lieu en simulation, en tenant compte des limites physiques du matériel, moteurs et articulations compris, pour éviter que le système ne s’effondre sur certains mouvements. Malgré une structure symétrique, la démarche obtenue présentait des irrégularités. Plutôt que de relancer un entraînement complet, l’équipe a simplement inversé en miroir les séquences d’apprentissage, ce qui a rééquilibré la marche et réduit la charge de travail.
Une fois ces données transférées sur la machine, le PhoneBot sait marcher, suivre une personne et se relever seul après une chute, d’après les chercheurs. La marche ne fonctionne pour l’heure que sur terrain plat. Les prochaines étapes annoncées portent sur le déplacement en terrain accidenté, l’ajout de bras simples pour manipuler des objets, et le passage de la commande vocale, aujourd’hui gérée par un ordinateur externe, vers le smartphone lui-même.
Un projet open source à 400 dollars de pièces
Le PhoneBot est conçu comme un projet open source. L’objectif affiché par les chercheurs de l’UCLA est de donner aux étudiants une plateforme humanoïde abordable pour expérimenter. Les composants du robot reviennent à environ 400 dollars, téléphone non compris.
Digit 5 : 90 minutes d’autonomie, charge en neuf minutes avec Nyobolt, annonce Agility
À ce stade, il s’agit d’une plateforme de recherche décrite dans un préprint, pas d’un produit en vente. Rien dans la publication ne porte sur une disponibilité commerciale ou une distribution en France.