
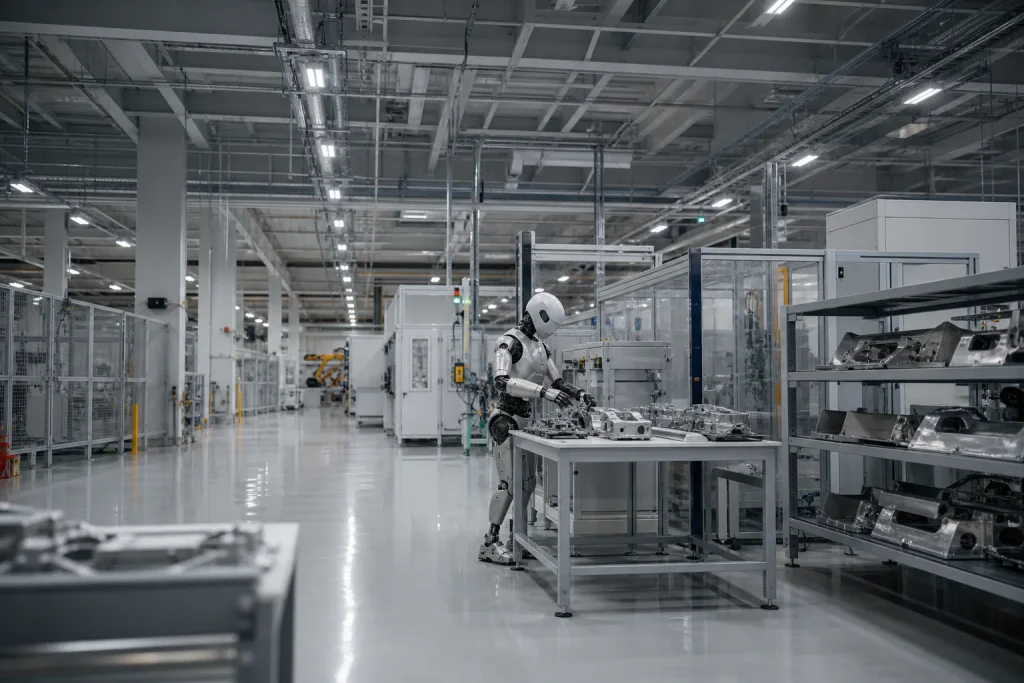
Google DeepMind présente Gemini Robotics 2.5, un modèle d’IA conçu pour améliorer la manipulation d’objets et l’exécution de tâches robotiques. Testé sur plus de 200 tâches, il a également été utilisé avec l’humanoïde Apollo 2 sur une ligne de production Mercedes-Benz.
Avec Gemini Robotics 2.5, Google DeepMind poursuit le développement de l’intelligence artificielle appliquée aux mouvements physiques des robots. Ce modèle de vision-langage-action (VLA) associe la compréhension des instructions et de l’environnement à la commande des mouvements. Google annonce des progrès en dextérité, en rapidité d’apprentissage et en fiabilité, notamment pour des opérations réalisées dans des environnements difficiles à prévoir.
Des manipulations plus rapides et plus précises sur plus de 200 tâches
Google DeepMind a évalué Gemini Robotics 2.5 sur plus de 200 tâches individuelles, comprenant des manipulations qui exigent de la précision et une adaptation aux caractéristiques des objets.
Les essais comprennent notamment le service d’aliments avec des pinces, la réalisation d’un nœud avec un ruban autour d’une boîte-cadeau et le transfert de liquides à l’aide d’une pipette. Ces opérations mobilisent différentes capacités de préhension, de coordination et de contrôle des mouvements.
Selon les résultats communiqués par Google, le taux de réussite progresse de 30 à 100 % selon les tâches par rapport au modèle précédent. Le temps nécessaire à leur exécution diminue également de 20 à 30 % dans les essais présentés par l’entreprise.
Ces résultats concernent les évaluations réalisées par Google. Ils illustrent les performances annoncées du modèle sur les tâches testées, plutôt qu’un niveau de réussite identique pour toutes les applications robotiques.
Le robot humanoïde Apollo 2 atteint 96 % de réussite chez Mercedes-Benz
Google a également expérimenté son modèle dans un environnement industriel, sur une ligne de production automobile de Mercedes-Benz. Cette validation de concept (PoC) mobilise Apollo 2, le robot humanoïde développé par Apptronik, pour des opérations de saisie et d’emballage de pièces automobiles.
Lors de cette démonstration, Google rapporte un taux de réussite de 96 % pour les opérations réalisées par le robot. L’essai montre l’utilisation du modèle dans un environnement de production réel, au-delà des expérimentations en laboratoire.
Il s’agit d’une validation de concept industrielle, et non de l’annonce d’un déploiement commercial généralisé d’Apollo 2 équipé de Gemini Robotics 2.5.
Des mains robotiques à cinq doigts et une compatibilité avec plusieurs plateformes
Gemini Robotics 2.5 est conçu pour fonctionner sur différentes architectures robotiques. Google présente notamment deux configurations utilisant des systèmes de préhension distincts.
- Apptronik Apollo 2 : robot humanoïde équipé de mains SharpaWave à cinq doigts, disposant de 22 degrés de liberté (DoF) selon les caractéristiques présentées.
- Franka Duo : plateforme robotique de Franka utilisant des pinces parallèles à deux doigts pour manipuler des objets.
Cette compatibilité permet d’appliquer le même modèle d’IA à des robots dont les mécanismes de manipulation diffèrent. Google met particulièrement l’accent sur la capacité à utiliser des outils courants et à manipuler des objets souples ou délicats dans des environnements non structurés.
Google renforce le contrôle des mouvements et la sécurité physique
La nouvelle version apporte également des améliorations destinées à sécuriser les interactions physiques des robots avec leur environnement. Google indique avoir renforcé le contrôle des mouvements afin de limiter les comportements dangereux pendant l’exécution des tâches.
L’entreprise introduit aussi un nouveau référence consacré aux attaques adversariales de type jailbreak appliquées à la robotique. Cette évaluation vise à examiner la résistance des protections du modèle face à des tentatives de contournement susceptibles d’affecter le comportement physique des machines.
Ces développements prolongent les travaux de Google sur l’intelligence du corps entier, qui consiste à coordonner les mouvements de différentes parties d’un robot. Avec Gemini Robotics 2.5, l’entreprise cherche notamment à accélérer l’acquisition de nouvelles compétences et à améliorer leur exécution sur plusieurs types de plateformes robotiques.