Dans la province chinoise du Yunnan, une première norme technique encadre l’utilisation expérimentale des robots de récolte de pommes. Présenté lors d’une cérémonie officielle, ce dispositif accompagne des contrats d’essai et une démonstration de cueillette robotisée en verger.
La province du Yunnan franchit une nouvelle étape dans l’expérimentation des robots agricoles. D’après le quotidien chinois Kunming Daily, une cérémonie organisée le 11 a permis de présenter un règlement technique consacré à l’utilisation expérimentale des robots de récolte de pommes. Des entreprises du secteur agricole ont également signé des contrats pour tester ces machines dans des conditions d’exploitation.
Un robot cueilleur démontre la récolte automatisée en verger
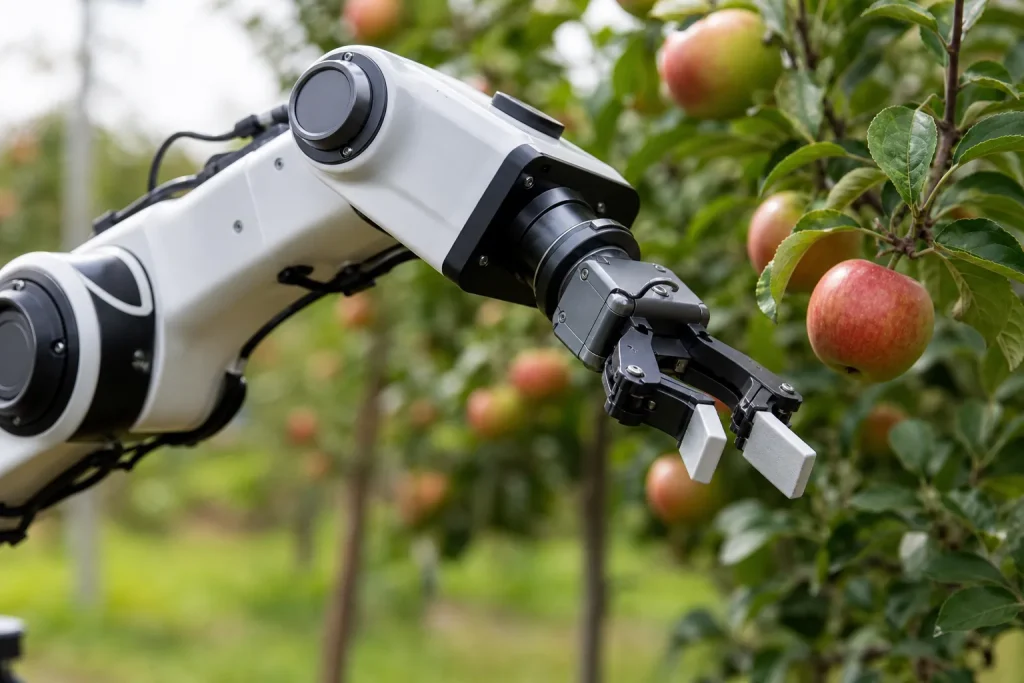
Lors de l’événement, un robot agricole bleu et blanc a réalisé une démonstration de récolte directement dans un verger. Équipé d’une caméra et d’un bras robotisé, il a parcouru les rangées d’arbres pour localiser les pommes et les cueillir.
La caméra identifiait la position des fruits. Le bras robotisé les saisissait ensuite délicatement, leur imprimait un mouvement de rotation pour les détacher, puis les déposait dans un panier.
La démonstration a également montré le comportement du robot face aux pommes situées entre les branches. Le système contournait les obstacles pendant la manipulation afin d’éviter d’endommager les arbres.
Ces opérations ont été présentées dans le cadre d’une démonstration publique, avant une phase d’utilisation expérimentale encadrée par la nouvelle norme.
Une application sur tablette permet de lancer la récolte
Le fonctionnement du robot a également été présenté à travers une application de pilotage sur tablette, baptisée Guoduocai dans le texte chinois.
Un représentant d’une entreprise agricole participante a montré comment lancer les opérations depuis l’interface. Après activation de la commande de démarrage, le robot s’est mis à parcourir le verger de manière autonome.
L’application a été présentée comme un outil destiné à simplifier la prise en main du robot et à permettre aux exploitants de suivre visuellement son fonctionnement pendant les opérations de récolte.
Une première norme pour organiser les essais des robots agricoles
Le règlement présenté dans le Yunnan constitue la première norme d’entreprise de la province spécifiquement consacrée à l’utilisation expérimentale des robots de récolte de pommes.
Il établit un cadre technique portant sur plusieurs aspects :
- Les paramètres techniques des robots de récolte.
- Les performances opérationnelles attendues pendant leur utilisation.
- La standardisation des équipements et des aménagements des vergers.
- Les caractéristiques de forme des arbres adaptées à la récolte robotisée.
L’objectif est de passer des essais de prototypes à des expérimentations organisées selon des exigences communes. Cette démarche doit faciliter l’évaluation des machines dans des environnements agricoles préparés pour leur utilisation.
Lors de la cérémonie, plusieurs entreprises, dont Nongxin Technology, ont signé des contrats d’utilisation expérimentale de robots de récolte de pommes. Ces accords concernent une phase d’essai encadrée et non une commercialisation annoncée auprès du grand public.
L’ensoleillement et la forme des arbres restent des enjeux techniques
Après la démonstration, les participants ont discuté des conditions nécessaires au déploiement des robots dans les vergers. Les variations de luminosité, notamment les changements d’ensoleillement et les ombres provoquées par le feuillage, figurent parmi les difficultés identifiées.
Ces conditions peuvent compliquer les opérations de reconnaissance visuelle des fruits. Les participants ont souligné la nécessité de validations sur une longue durée pour traiter les difficultés rencontrées dans les vergers réels.
Les échanges ont également porté sur l’adaptation des plantations aux machines. Parmi les pistes proposées figurent l’utilisation de porte-greffes nanifiants, la culture à haute densité et la standardisation de la forme des arbres.
Ces aménagements visent à concentrer les pommes à une hauteur compatible avec les opérations mécanisées, afin de faciliter leur accès par les bras robotisés pendant la récolte.