
Am 21. Oktober 2026 hat der erste Global Ocean Robotics Day 10 internationale Partnerstandorte zusammengebracht, darunter die Constructor University. Im Mittelpunkt standen Forschungsarbeiten zu autonomen Unterwasserrobotern, KI für die Meeresforschung und Roboterflotten.
Der Global Ocean Robotics Day fand als internationales Hybrid-Symposium statt und versammelte Forschende und Hochschulangehörige aus mehr als einem Dutzend Ländern in Europa, Asien, Nordamerika und Australien. Die Teilnahme war kostenlos, entweder online oder an einem der Partnerstandorte. Ziel der ersten Ausgabe war es, den wissenschaftlichen Austausch zu stärken und Einrichtungen aus Regionen sichtbarer zu machen, die in der Meeresrobotik-Forschung bislang unterrepräsentiert sind.
Constructor University: Forschung zu autonomen Systemen für die Meeresrobotik
Die Constructor University gehörte zu den Partnereinrichtungen, die die Veranstaltung ausrichteten. Ihre Forschungsgruppe Marine Systems and Robotics, die unter anderem von Professor Francesco Maurelli geleitet wird, arbeitet an autonomen Systemen für die Erkundung und Beobachtung mariner Umgebungen.
Maurelli, der das Symposium zugleich organisiert hat, bezeichnete die erste Ausgabe als „einen wichtigen Schritt und den Beginn eines neuen Kapitels“ für die internationale Gemeinschaft der Meeresrobotik.
Die Hochschule will die Zusammenarbeit zwischen Forschenden aus den Bereichen künstliche Intelligenz und Robotik fördern. Frazer Cairns, Provost der Constructor University, betonte die Bedeutung dieses internationalen Austauschs für den wissenschaftlichen Auftrag der Universität.
Kostengünstige Roboterflotten, Schwärme und Multi-Roboter-Systeme
Die Vorträge behandelten mehrere Entwicklungsrichtungen, die künftige Robotersysteme auf See prägen könnten:
- Kostengünstige Roboterflotten: Entwicklung von Robotergruppen für den Einsatz in realen Meeresumgebungen.
- Unterwasserschwärme: Forschung an Roboterverbünden, die sich gemeinsam in derselben Umgebung bewegen können.
- Zuverlässige Multi-Roboter-Systeme: Arbeiten zur Zuverlässigkeit von Architekturen mit mehreren Maschinen.
- Digitale Zwillinge: Simulation autonomer Andockmanöver, bevor sie auf physische Systeme übertragen werden.
- Kartierung von Strömungen: Nutzung der Bahnen von Meeresfahrzeugen, um Wasserbewegungen zu untersuchen.
- Bioinspirierte Robotik: Erforschung von Roboterkonstruktionen nach dem Vorbild der Natur.
Die Arbeiten zeigen, wie vielfältig die Ansätze der Labore sind: Sie reichen von der Navigation einzelner Fahrzeuge bis zum koordinierten Einsatz mehrerer Unterwasserfahrzeuge.
Sonar, Bildverarbeitung und Onboard-KI für die autonome Navigation unter Wasser
In seinem Vortrag zu fortgeschrittener Wahrnehmung und Navigation stellte Francesco Maurelli Technologien vor, mit denen sich autonome Unterwasserroboter in unsicheren Umgebungen bewegen können.
Die vorgestellten Forschungsarbeiten kombinieren Sonar, Bildverarbeitung, fehlertolerante Systeme und Onboard-Intelligenz. Damit sollen die Maschinen während ihrer Missionen ihre Umgebung wahrnehmen, navigieren und Entscheidungen treffen können.
Beteiligt sind daran unter anderem Forschende der Gruppe Marine Systems and Robotics der Constructor University, darunter der Doktorand Muhammad Waqar Mughal, der sich auf die Entwicklung autonomer Systeme und Deep-Learning-Methoden spezialisiert hat.
Eigenentwickelte Meeresroboter der Constructor University vorgestellt
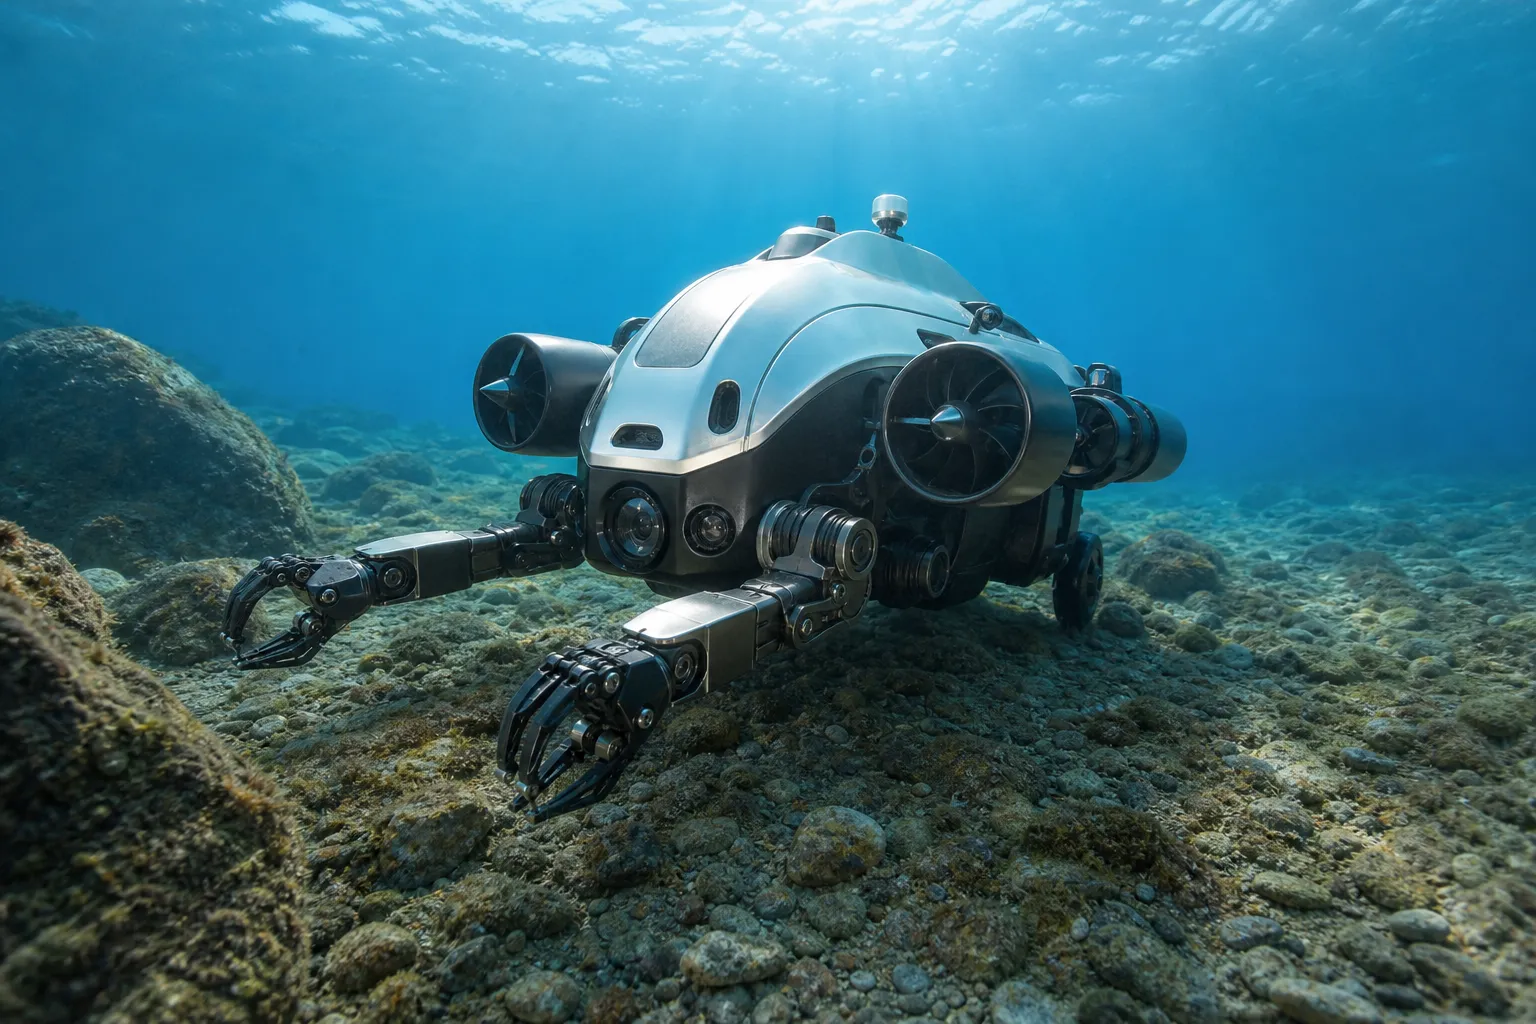
Beim Symposium gab es zudem Vorführungen vor Ort. Muhammad Waqar Mughal und mehrere Mitglieder seines Teams präsentierten autonome Meeresroboter, die an der Constructor University konzipiert, entwickelt und gebaut wurden.
Zu den ausgestellten Maschinen gehörte ein Roboter, an dem der Doktorand im Rahmen seiner Dissertation Autonomie- und Deep-Learning-Systeme entwickelt.
Mughal kam 2023 an die Constructor University, um bei Francesco Maurelli zu promovieren. Kennengelernt hatten sich die beiden 2021 in Pakistan.
Das Team stützt sich bei seiner Arbeit auf die Einrichtungen der Robotikgruppe, das Ocean Lab und die lokalen Meeresumgebungen in Bremen. Dort können die Forschenden ihre Roboter konzipieren, bauen und erproben, von den ersten Entwicklungsschritten bis zu Tests unter realen Bedingungen.