
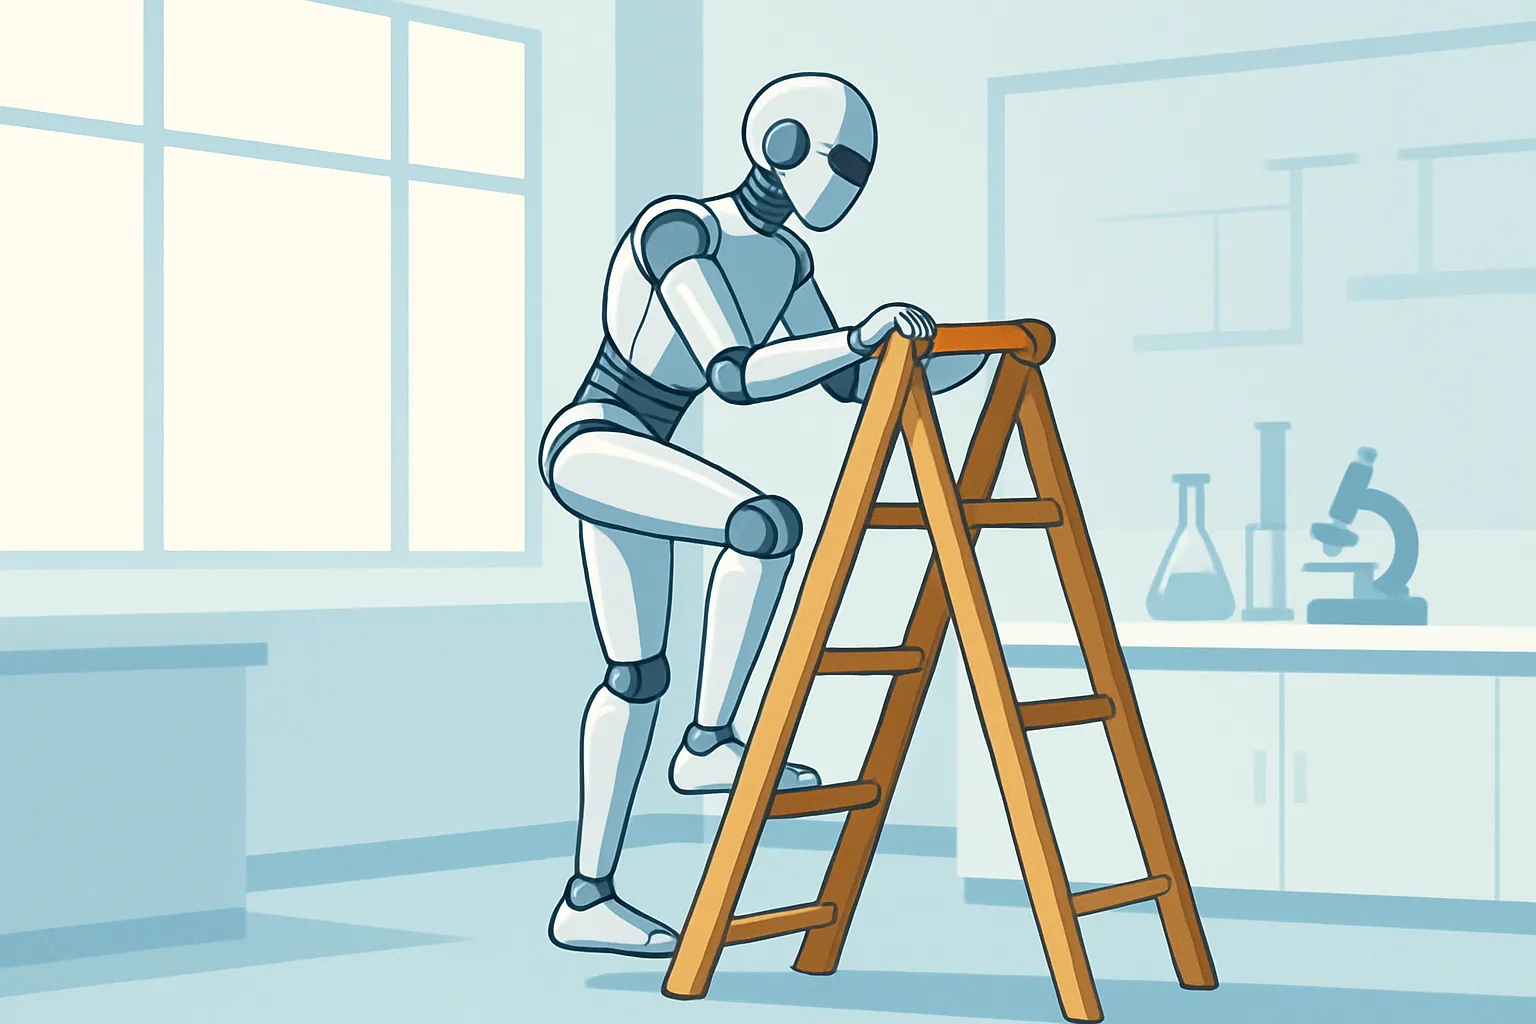
Figure AI a diffusé sur X une vidéo montrant un robot humanoïde Figure 03 en train de gravir ce qui ressemble à une échelle-escalier, à savoir un escalier raide doté d’une rampe fixe. La séquence est publiée par Brett Adcock, fondateur de Figure AI, qui écrit que le F.03 monte désormais une échelle en pleine autonomie, sans pilotage humain à distance.
Dans la vidéo, le robot franchit trois marches pour atteindre un podium. Il ne monte pas en alternance fluide : on le voit analyser à plusieurs reprises son environnement, chercher des points de prise pour ses mains, puis se hisser lentement vers le haut. Le taux de réussite de cet exercice n’est pas indiqué.
Une tâche de mobilité parmi les plus exigeantes
Grimper une échelle est considéré comme l’une des disciplines reines du contrôle du mouvement chez les robots humanoïdes. Il faut une perception précise de l’environnement, une prise de décision qui en découle, une coordination exacte des membres et du tronc, et un équilibrage réactif en temps réel. L’exercice reste cependant plus simple ici que sur une échelle à angle plus prononcé, puisque la structure gravie est un escalier à rampe fixe.
Ce que la vidéo ne précise pas sur la technique
Adcock ne donne aucune indication sur la technologie employée. Il est probable, selon l’analyse de heise online, que le pilotage repose sur le modèle vision-langage-action baptisé « Helix », embarqué dans le Figure 03 et exécuté localement sur le robot. Ce système permet des tâches de déplacement et de manipulation complexes, par exemple saisir sur demande un objet jamais vu auparavant.
« Helix » a reçu récemment une mise à jour qui combine la perception visuelle au contrôle du mouvement de tout le corps, de façon à naviguer en autonomie dans des espaces inconnus. Dans sa version actuelle, il intègre les images de caméras stéréo pour que le robot saisisse à la fois son environnement et sa propre posture. Cette dernière passait jusqu’ici uniquement par la proprioception, soit la perception interne des positions articulaires et de l’équilibre via des capteurs placés dans les actionneurs et le corps. Cette approche montrait ses limites sur terrain difficile ; la supervision visuelle de soi vise des mouvements plus précis, un meilleur équilibre et des enchaînements plus fluides.
Un précédent côté quadrupèdes en 2024
Le défi de l’échelle n’est pas inédit en robotique. Dès 2024, l’École polytechnique fédérale de Zurich (ETH Zurich) avait entraîné son robot-chien quadrupède ANYmal par apprentissage par renforcement à escalader une échelle verticale, avec un taux de réussite de 90 %, selon heise online. La comparaison s’arrête là : il s’agit d’une machine à quatre pattes sur un plan vertical, et non d’un humanoïde sur un escalier à rampe.
Reste à savoir à quelle fréquence le Figure 03 réussit l’exercice.