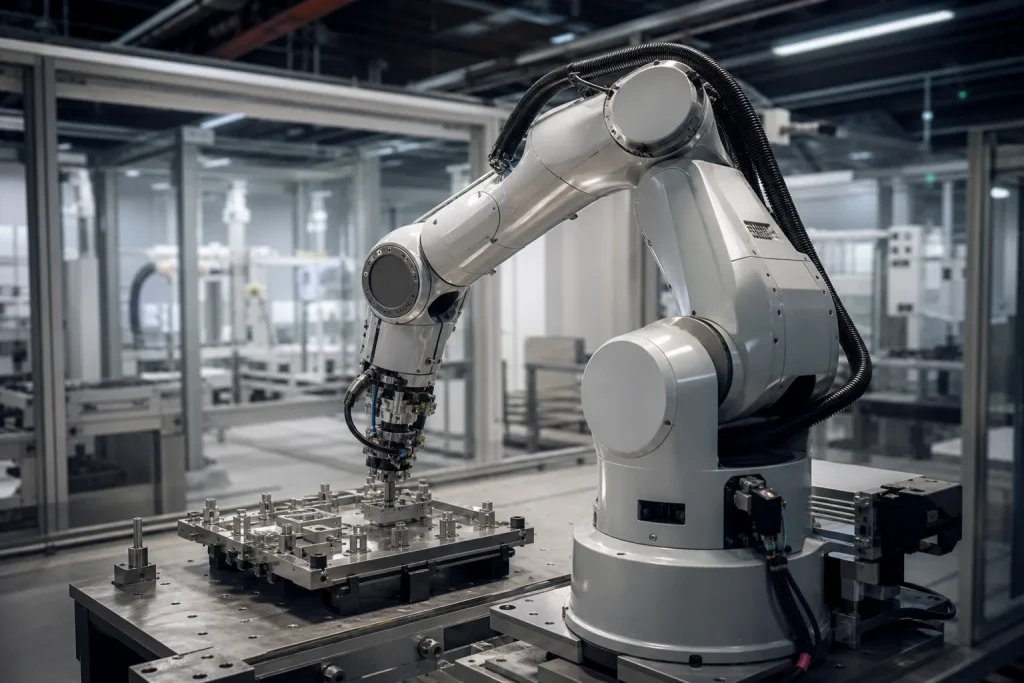
Voraus Robotik stellt ein Verfahren vor, mit dem sich eine Anlage mit fünf Industrierobotern flexibler machen lässt, ohne ihre Steuerung auszutauschen. Der Ansatz kombiniert künstliche Intelligenz, einen digitalen Zwilling und Softwaretests vor dem Rollout.
Christoph Brenken, Leiter der technischen Geschäftsentwicklung bei der Voraus Robotik GmbH, hat ein Projekt vorgestellt, in dem eine über Jahre gewachsene Roboteranlage auf eine Fertigung mit mehr Varianten umgestellt werden sollte. Mechanisch war die Anlage dazu in der Lage. Die Programme der speicherprogrammierbaren Steuerungen (SPS) und der Roboter erschwerten Änderungen allerdings. Das Unternehmen modernisierte die Steuerung deshalb schrittweise, um die Produktion ohne Unterbrechung weiterlaufen zu lassen.
Gemeinsame Datenschicht erschließt bestehende SPS- und Roboterprogramme
Im ersten Schritt wurde die Anlage analysiert, ohne in ihre Steuerung einzugreifen. Voraus Robotik wertete dafür die SPS- und Roboterprogramme, CAD-Daten, technische Handbücher und Stromlaufpläne aus.
Zusätzlich wurden Daten direkt an den Feldbussen abgegriffen. So ließ sich die technische Dokumentation mit dem tatsächlichen Verhalten der Anlage abgleichen.
Eine KI-Pipeline überführt diese Informationen in eine hardwareunabhängige Darstellung. Sie kombiniert Komponenten, die die ursprünglichen Formate einlesen können, mit Large Language Models (LLM) und einer vordefinierten Ausgabestruktur.
Maschinen-, Steuerungs- und Prozessdaten werden in einer gemeinsamen Schicht gebündelt, auf die Bediener und KI-Werkzeuge zugreifen können. Zur Anbindung setzt Voraus Robotik unter anderem auf die offenen Standards OPC UA und MQTT.
Digitaler Zwilling bildet Bewegungen und Steuerungslogik der Roboter ab
Auf Basis dieser Darstellung hat Voraus Robotik einen digitalen Zwilling der Roboteranlage erstellt. Er bildet die Kinematik der Anlagenteile, die Ablaufsequenzen und die Steuerungslogik nach.
Die Simulation macht das Zusammenspiel der einzelnen Zellen sichtbar. Strukturierte Ablaufprotokolle zeigen unter anderem, wann ein Roboter auf ein Bauteil, eine Freigabe oder den Eingriff einer anderen Zelle wartet.
Um Verbesserungen nachverfolgen zu können, legte das Team zudem Leistungskennzahlen fest. Dazu zählen die Taktzeit und der Durchsatz für jede gefertigte Variante.
Der digitale Zwilling dient damit als gemeinsame Umgebung, um den Anlagenbetrieb zu analysieren, Änderungen vorzubereiten, die Inbetriebnahme zu begleiten und die Wartung zu erleichtern.
KI verteilt Aufträge je nach Zustand der Roboterzellen
Eine der wichtigsten Neuerungen des Projekts betrifft die Auftragssteuerung. Bisher wurden Aufträge nach festen Schemata verteilt. Inzwischen werden sie den Zellen dynamisch je nach aktuellem Anlagenzustand zugewiesen, wie Voraus Robotik angibt.
Analysewerkzeuge und KI-Agenten schlagen dabei auf Grundlage der erfassten Daten und des digitalen Modells Optimierungen vor.
Der Informationsfluss verläuft in beide Richtungen: Die Maschinen liefern ihre Betriebsdaten, und die Steuerungsentscheidungen werden an die Anlagenteile zurückgespielt.
Ziel ist es, die Fertigungsabläufe an die verschiedenen Varianten anzupassen, ohne die bestehende Steuerungsarchitektur komplett neu aufzubauen.
Softwareänderungen werden vor dem Rollout im digitalen Zwilling getestet
Darüber hinaus wendet Voraus Robotik die Prinzipien von Industrial DevOps an. Die Methode überträgt Arbeitsweisen aus der Softwareentwicklung auf die industrielle Automatisierung.
Jede Änderung, ob sie von einem Entwickler oder einem KI-Agenten stammt, durchläuft im digitalen Zwilling eine Reihe automatisierter Tests, bevor sie auf die reale Anlage aufgespielt wird.
Nur Softwarestände, die alle Tests bestanden haben, dürfen ausgerollt werden. Der Prozess umfasst Planung, Programmierung, Tests, Validierung, Rollout, Betrieb und Überwachung.
Auf diese Weise lassen sich Änderungen in einer simulierten Umgebung prüfen, bevor sie auf die Industrieroboter übertragen werden. Dieses Verfahren dient Voraus Robotik als Validierungsmechanismus für die schrittweise Modernisierung der Anlage.